电路项目 · 2026/9/14
ORBIT 面包板 BaseBot 电路制作
ORBIT 面包板 BaseBot 电路制作,使用 Raspberry Pi Pico W 和 DRV8833 电机驱动器控制两个电机,添加 buzzer 和 LED,实现声音和光信号的输出,测试和调试 BaseBot 的移动和控制功能
本文是基于 Instructables 公开项目生成的中文制作指南,不转载原文全文。完整图片、图纸、精确尺寸、评论和作者原说明请访问原文链接。
ORBIT 面包板 BaseBot 电路制作
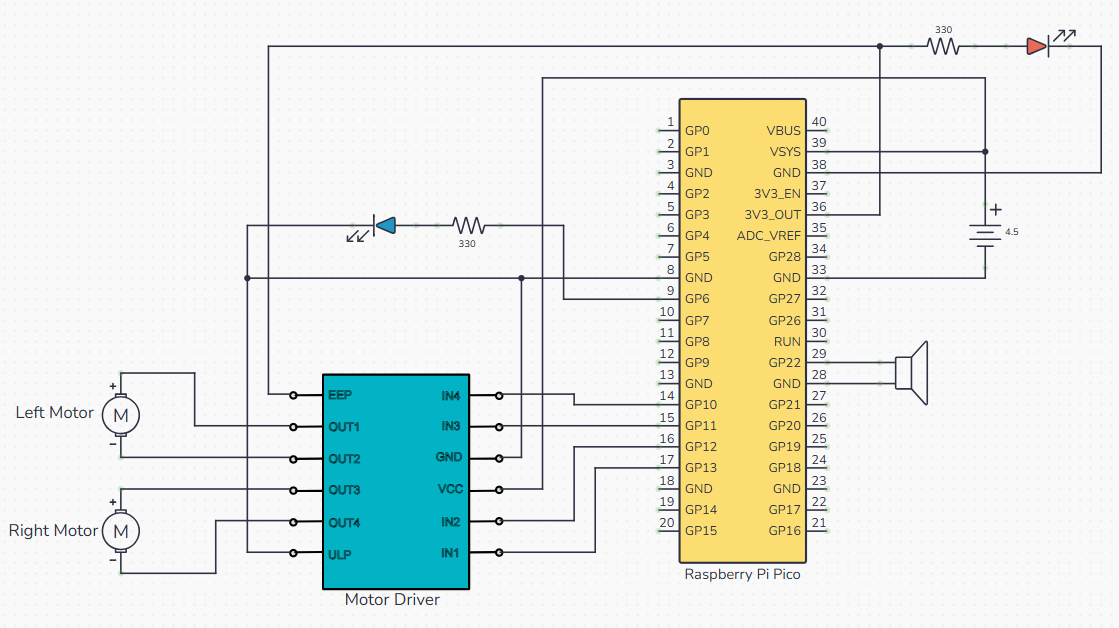
项目概览
本项目是 ORBIT 面包板 BaseBot 的第一部分,主要介绍电路的制作。该项目适合电子制作初学者和中级爱好者,核心原理是使用 Raspberry Pi Pico W 和 DRV8833 电机驱动器控制两个电机。制作顺序包括添加 Raspberry Pi Pico W、电机驱动器、连接电源、逻辑电平、buzer 和 LED 等步骤。需要注意电路连接的正确性和安全性,建议在开始前检查原图和材料。原文信息较短,建议在制作过程中参考通用电子制作建议和安全注意事项。原文未给出的尺寸、数量或接线细节需要按原图确认。
基本信息
- 原文标题:ORBIT Breadboard BaseBot: Part 1 - Build the Circuit
- 原作者:samuelwlinton
- 来源板块:电路
- 原发布时间:2026-09-13 13:36:13.0
- 原文链接:https://www.instructables.com/ORBIT-Build-a-Breadboard-BaseBot-Circuit/
- 难度判断:中等,需要基本的电子制作知识和技能
- 原项目步骤数:7
- 原项目图片数:11
- Instructables 浏览数:14
- Instructables 收藏数:0
- 原项目许可:by-nc-sa
开始前准备
- 开始前,请确保工作台清洁干燥,工具齐全,安全装备到位。
- 检查原图和材料,确保所有元件和工具都备齐。
- 对材料进行预处理,例如剪切电线、检查元件是否损坏等。
- 测试方法:使用万用表检查电路连接的正确性和安全性。
材料与工具
- Raspberry Pi Pico W:主控芯片,用于控制电机和其他元件。
- DRV8833 电机驱动器:用于控制两个电机,需要注意其引脚定义和电压等级。
- 面包板:用于连接电路,需要注意其尺寸和引脚定义。
- 电机:两个,用于移动 BaseBot,需要注意其类型和参数。
- 电源:外部电池,用于为电机和其他元件供电,需要注意其电压和电流等级。
可操作步骤
步骤 1:Add the Raspberry Pi Pico W
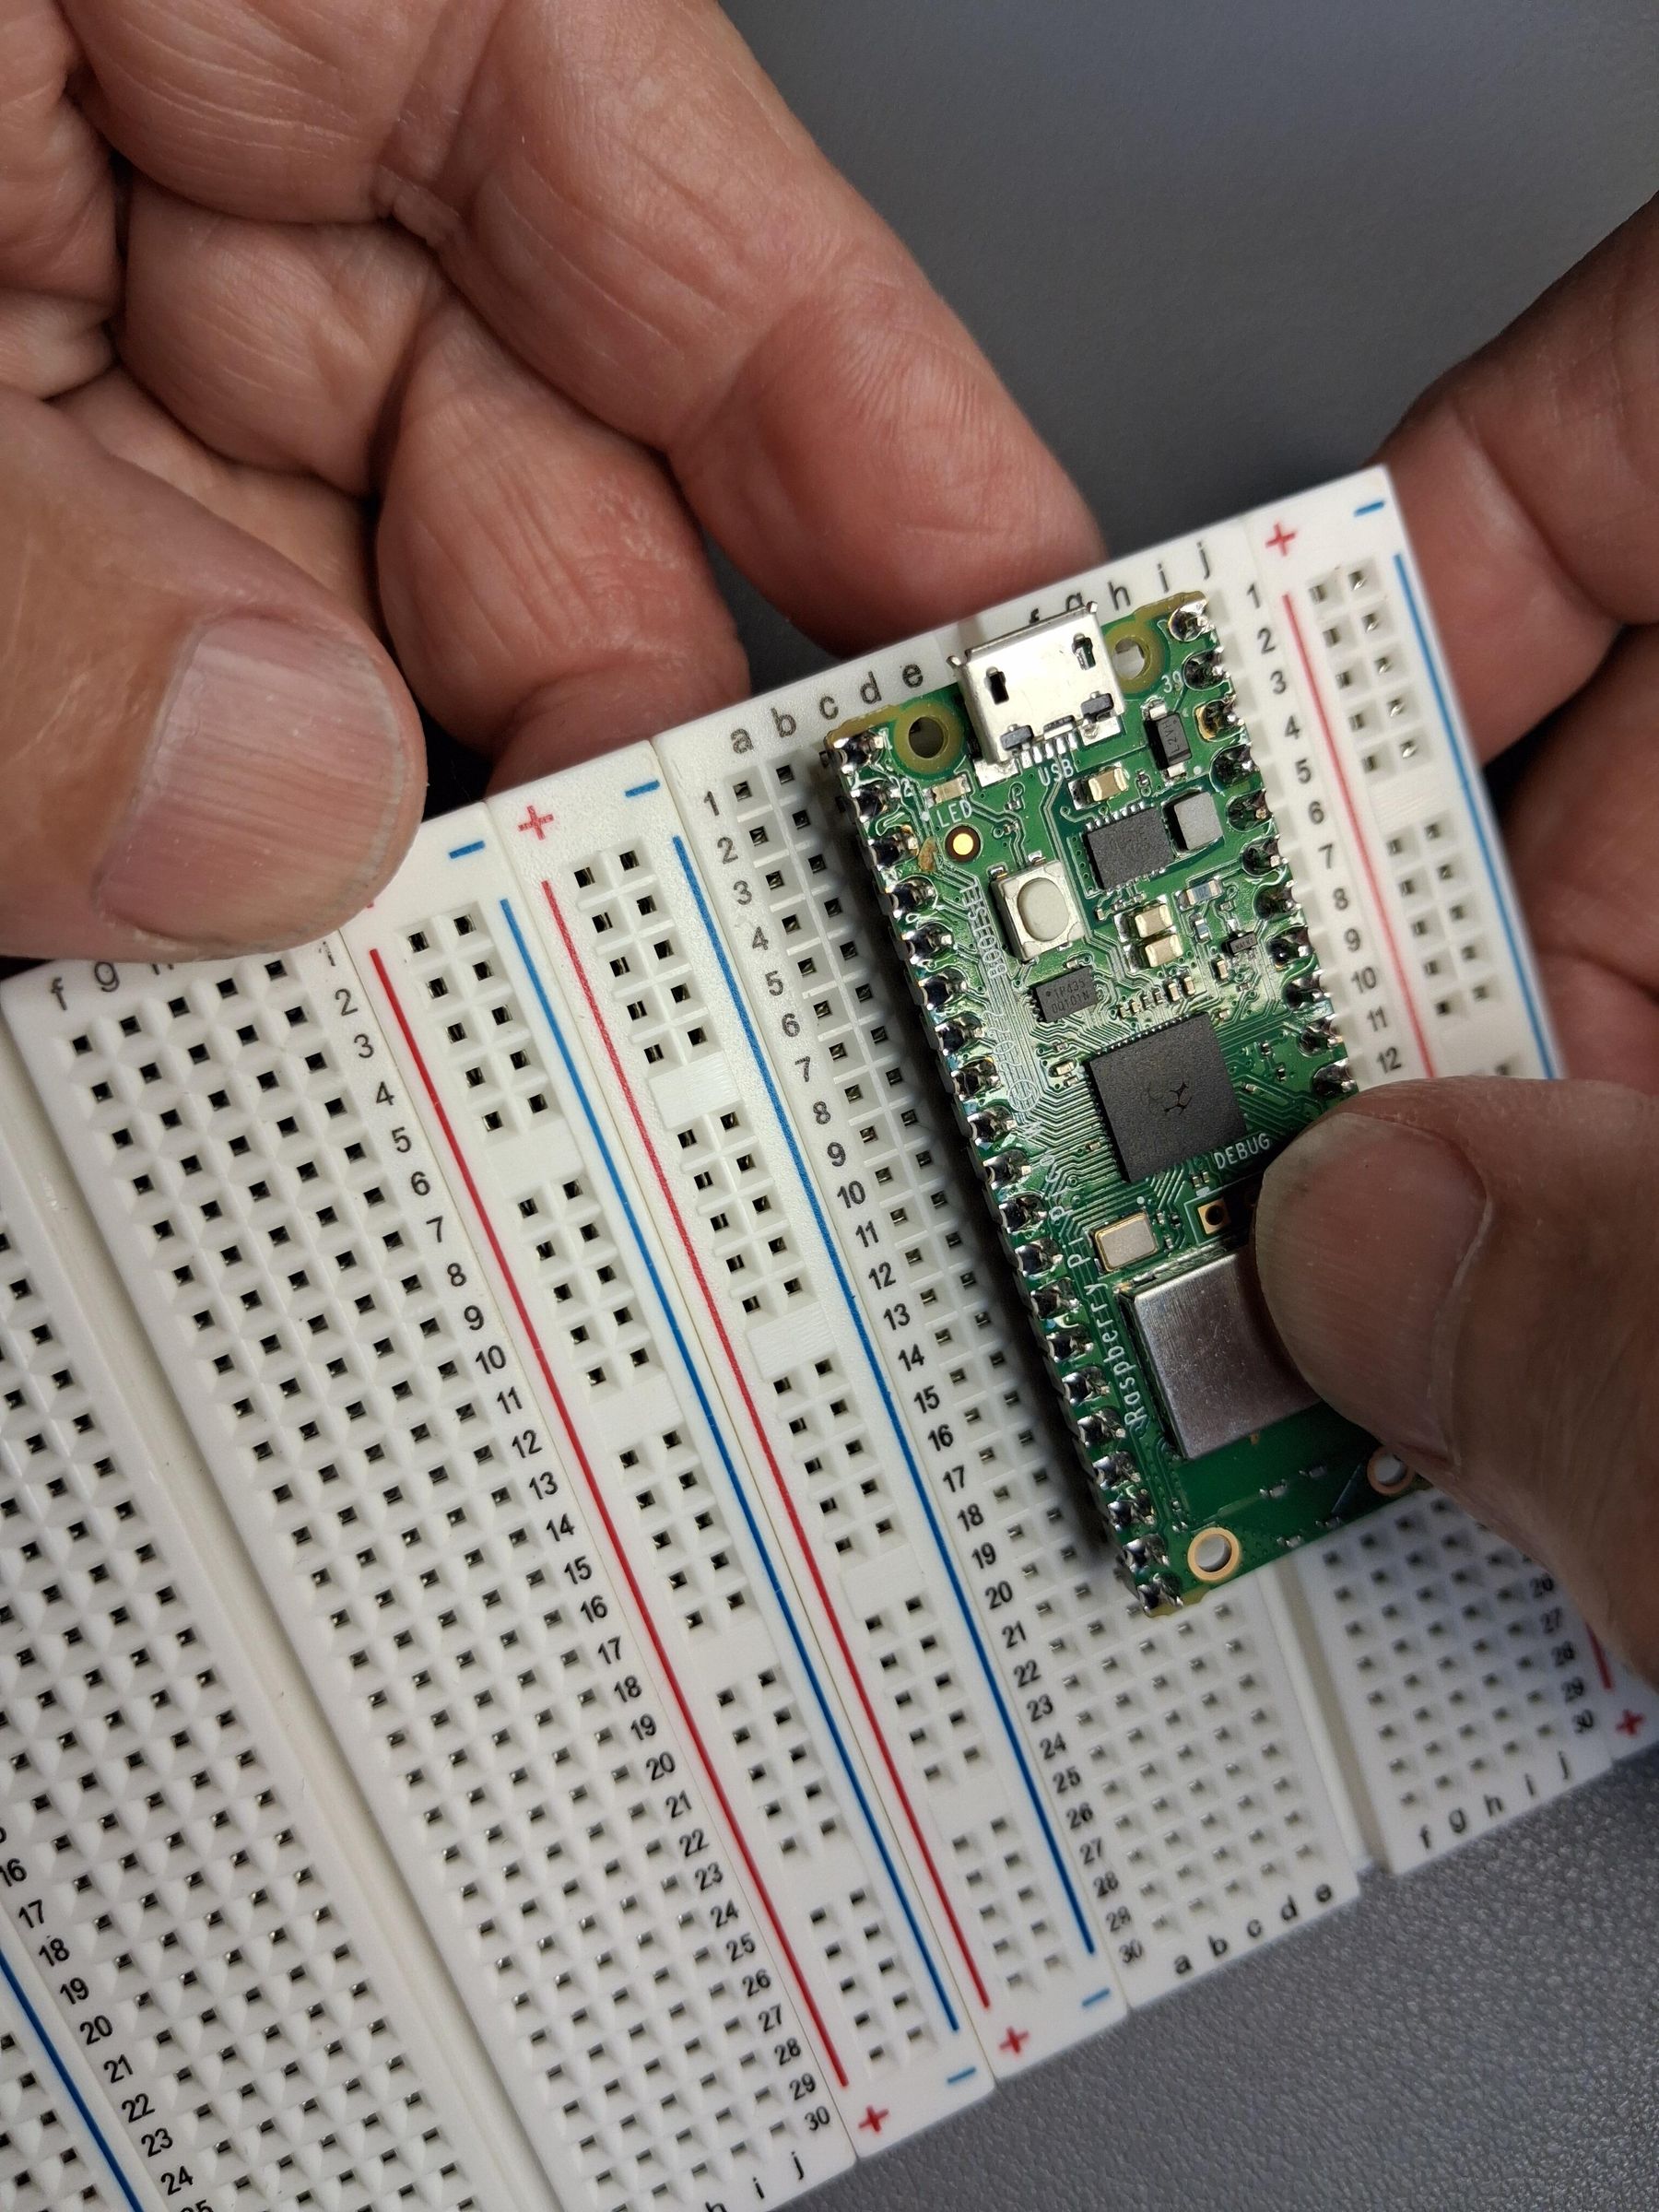
添加 Raspberry Pi Pico W:将 Pico W 插入右侧面包板,确保其引脚与面包板的引脚对齐。有 1 张图,建议查看原步骤图片确认。
步骤 2:Add Motor Driver
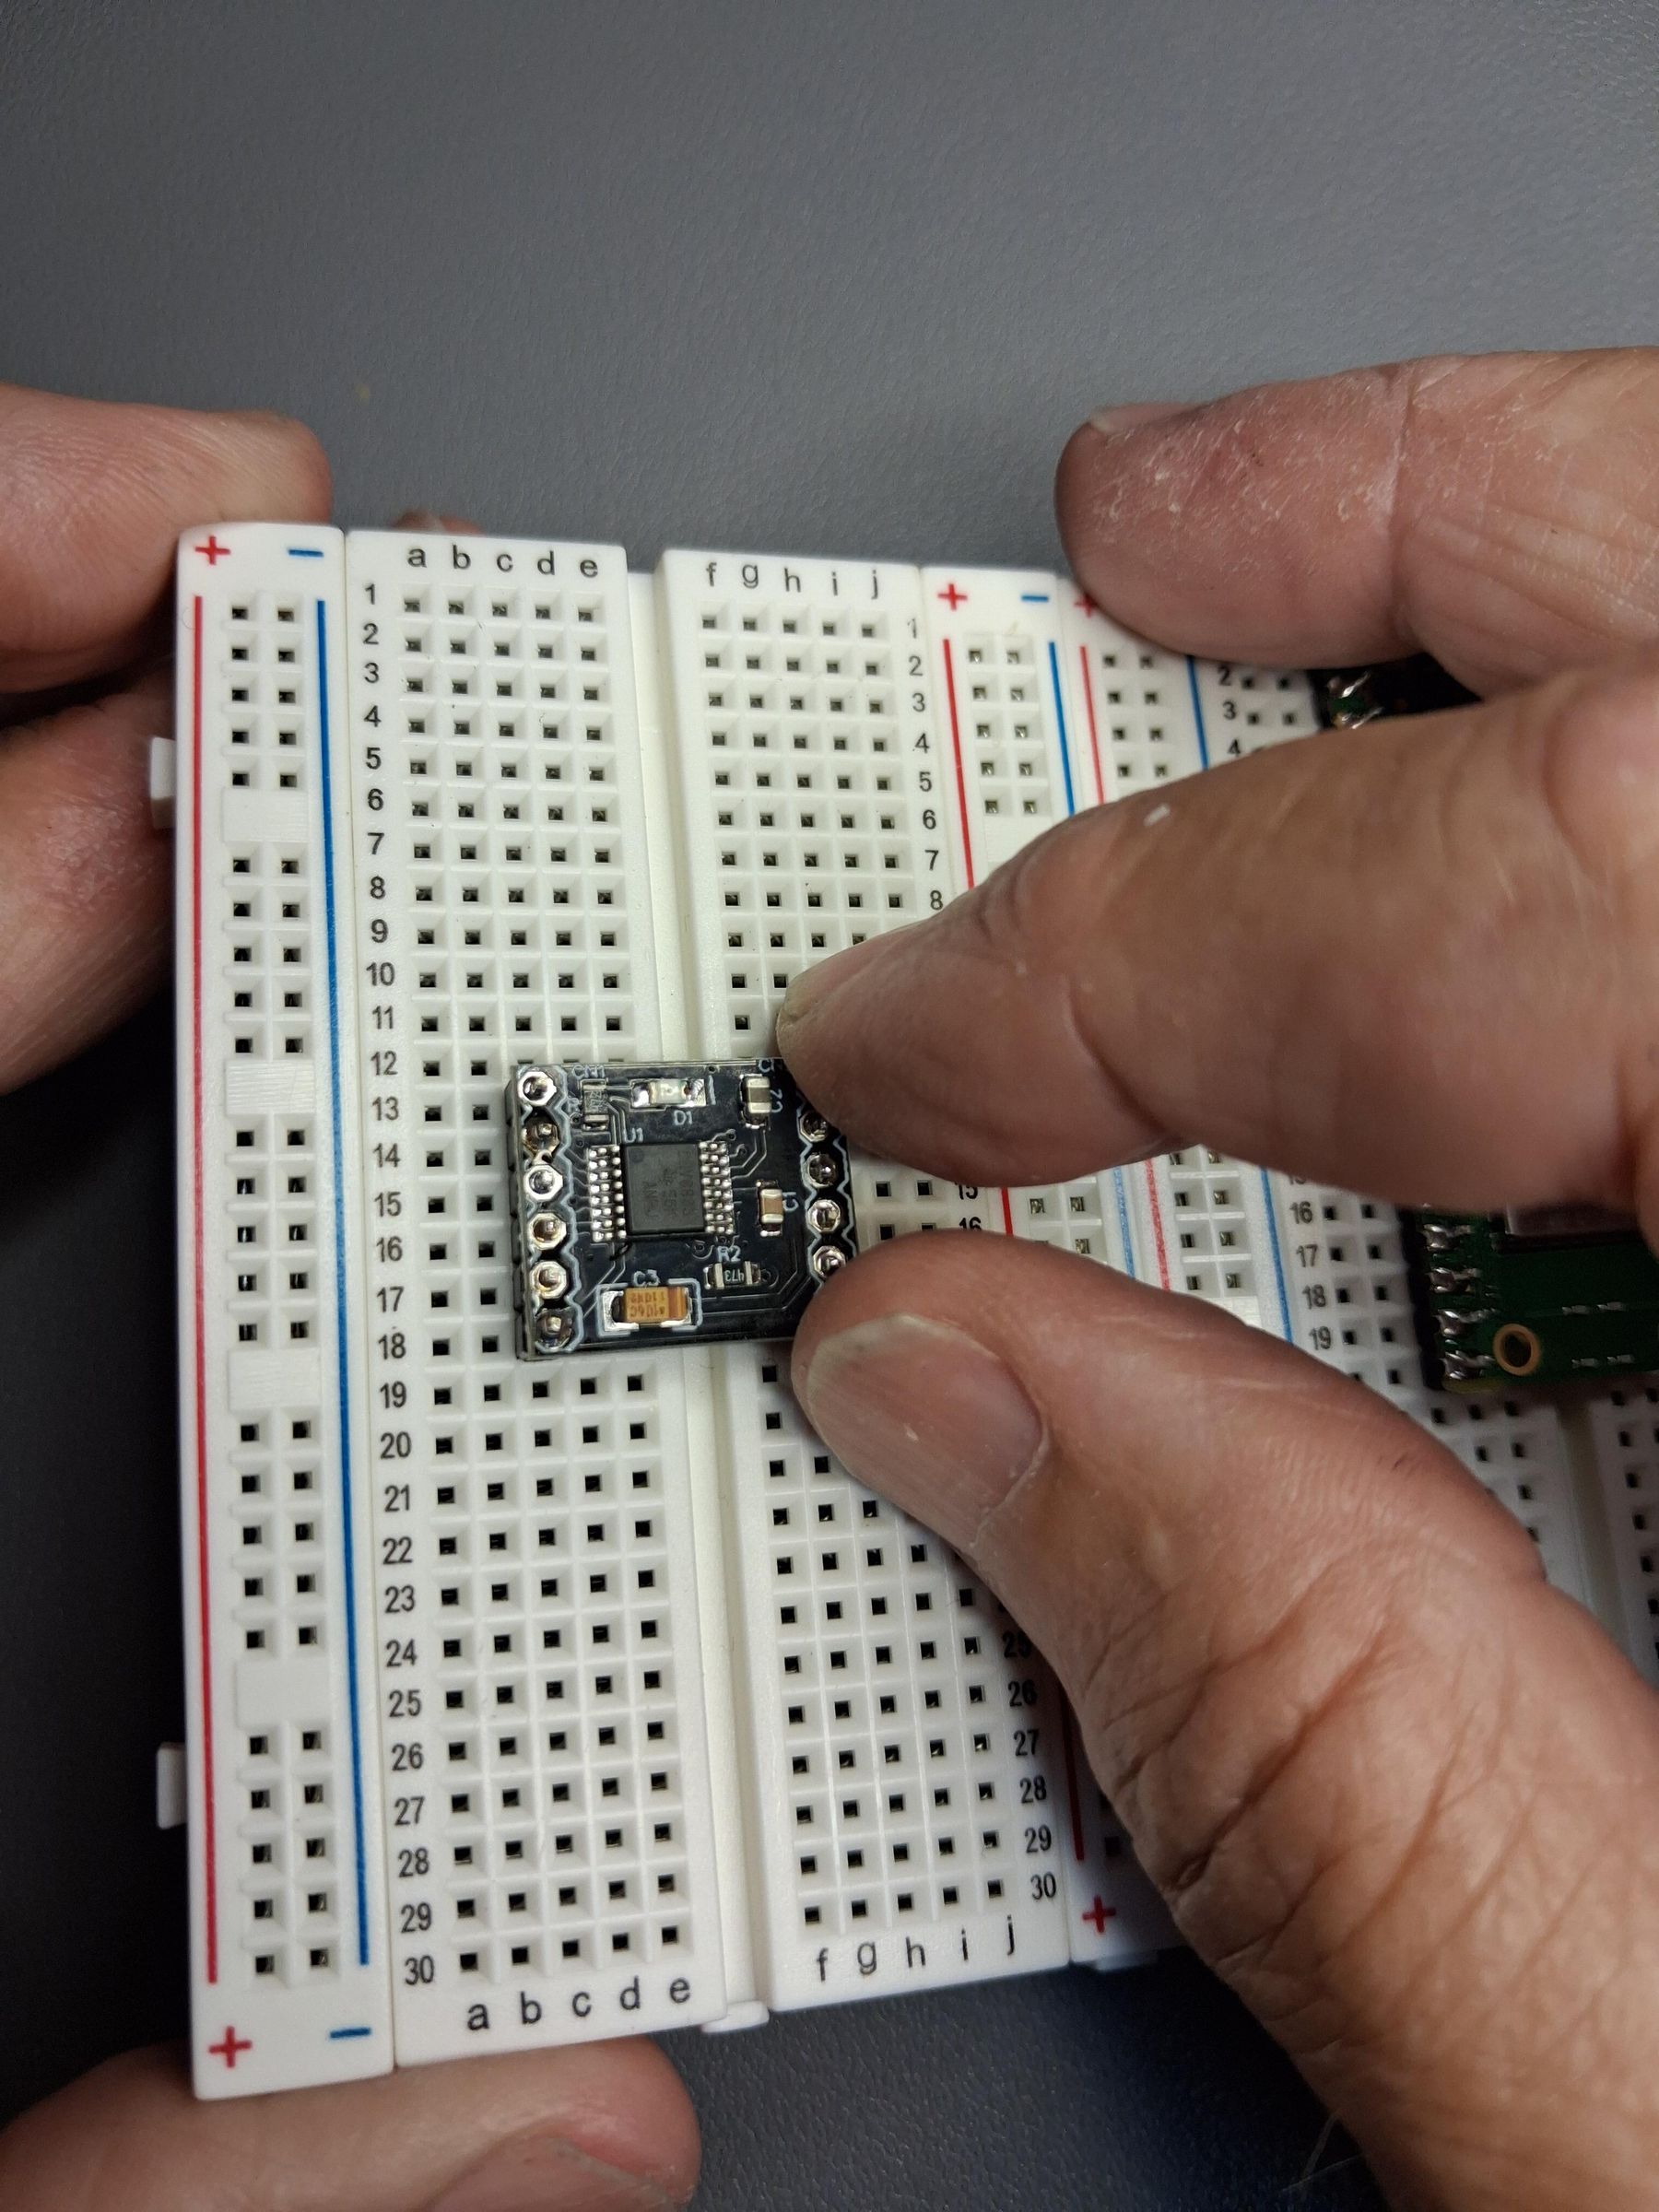
添加电机驱动器:将 DRV8833 电机驱动器插入左侧面包板,确保其引脚与面包板的引脚对齐。有 1 张图,建议查看原步骤图片确认。
- 原步骤链接:https://www.instructables.com/ORBIT-Build-a-Breadboard-BaseBot-Circuit/step2/Add-Motor-Driver/
步骤 3:Connect Power to the Motor Driver
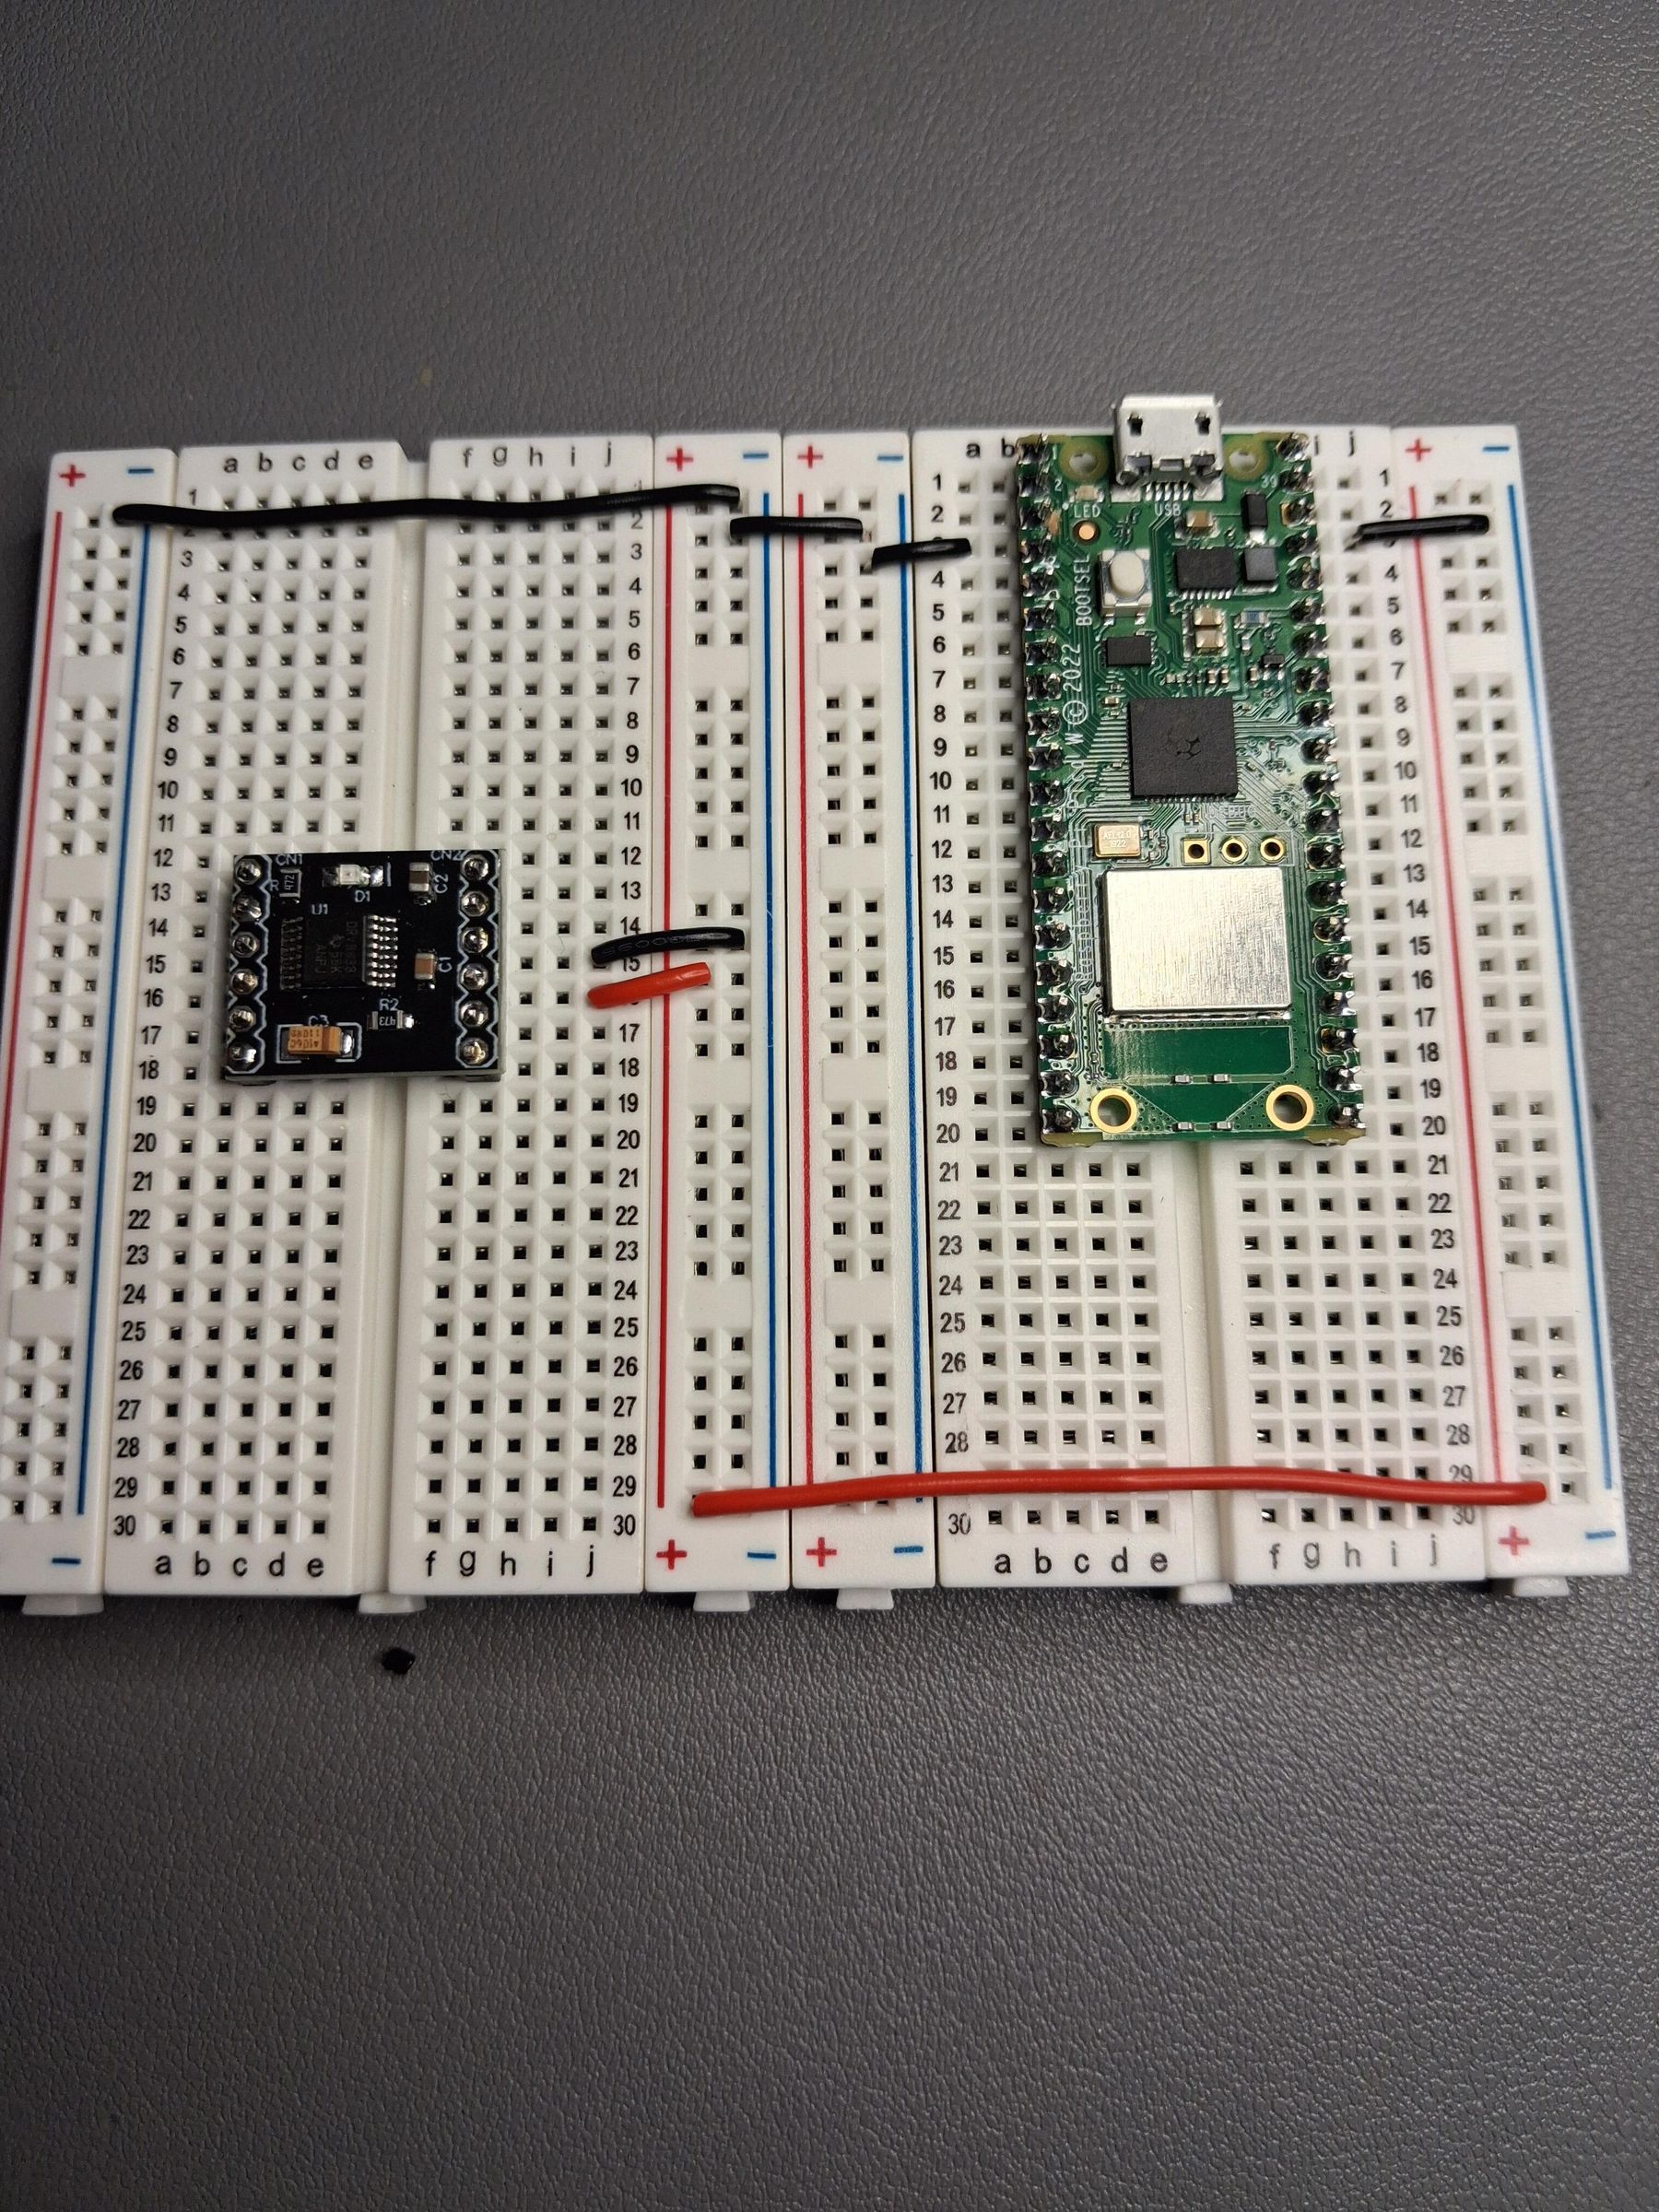
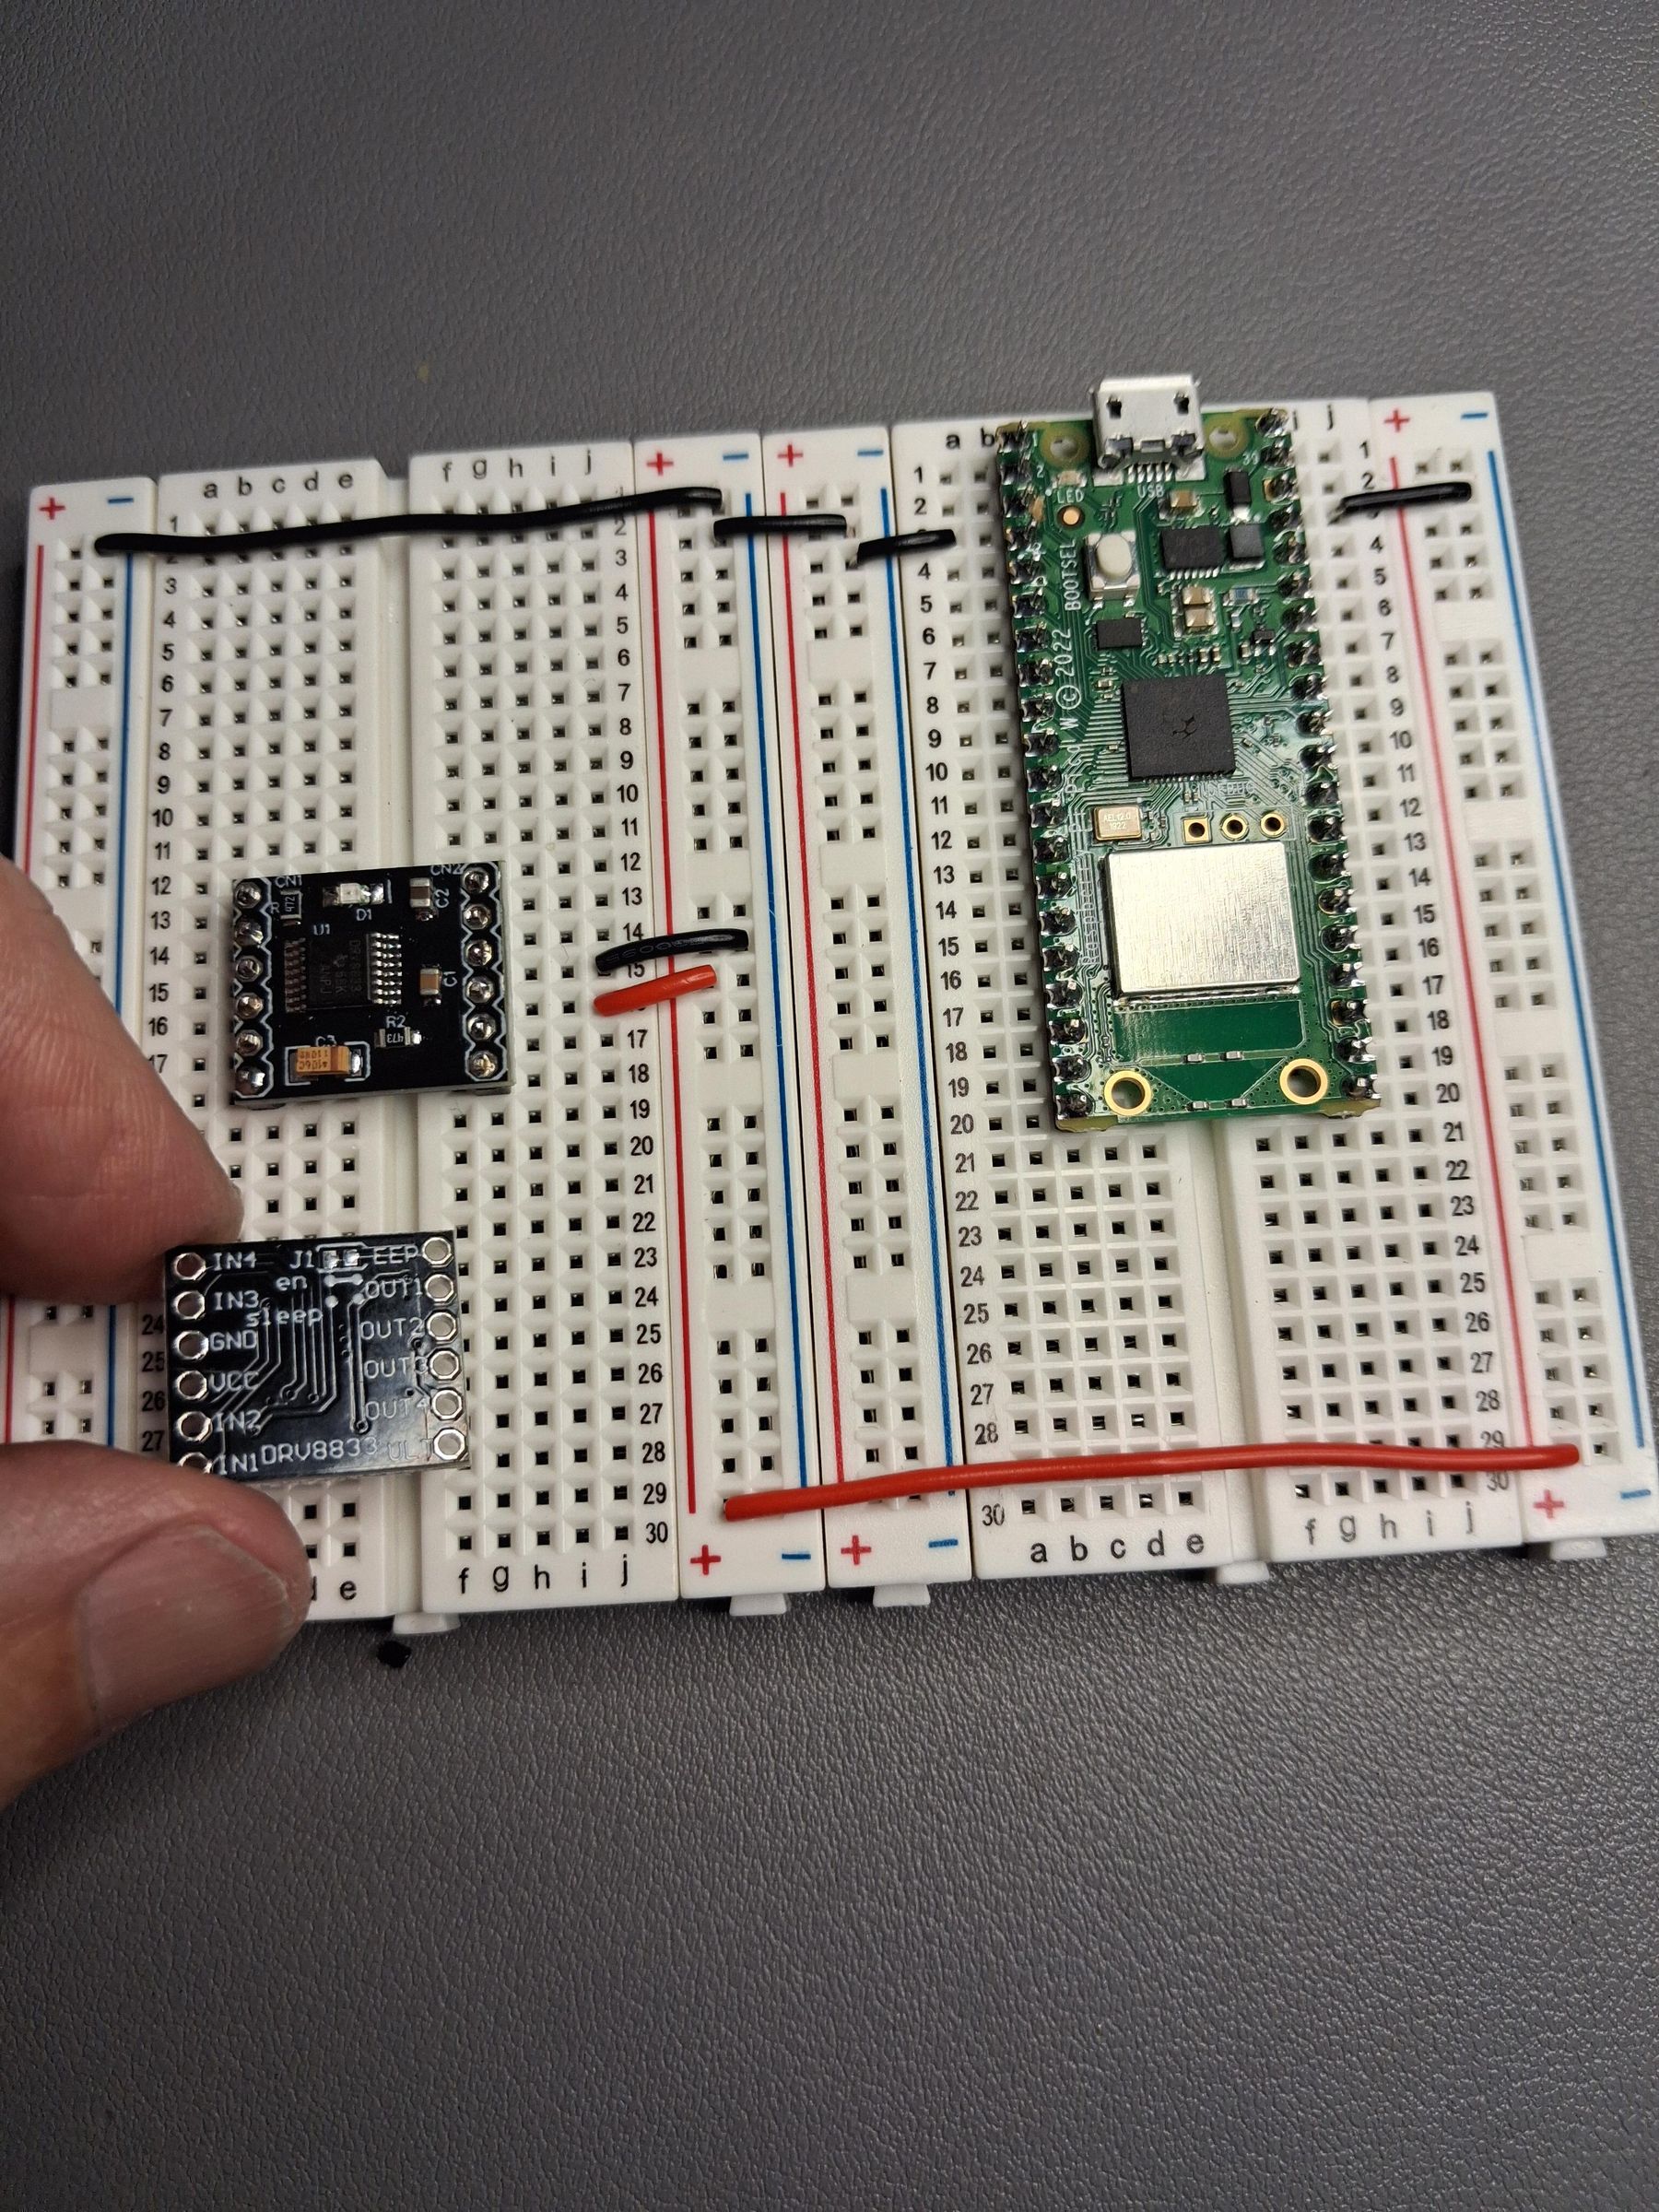
连接电源:将外部电池连接到右侧面包板的电源轨,确保其电压和电流等级正确。有 2 张图,建议查看原步骤图片确认。
步骤 4:Connect Logic Level Power
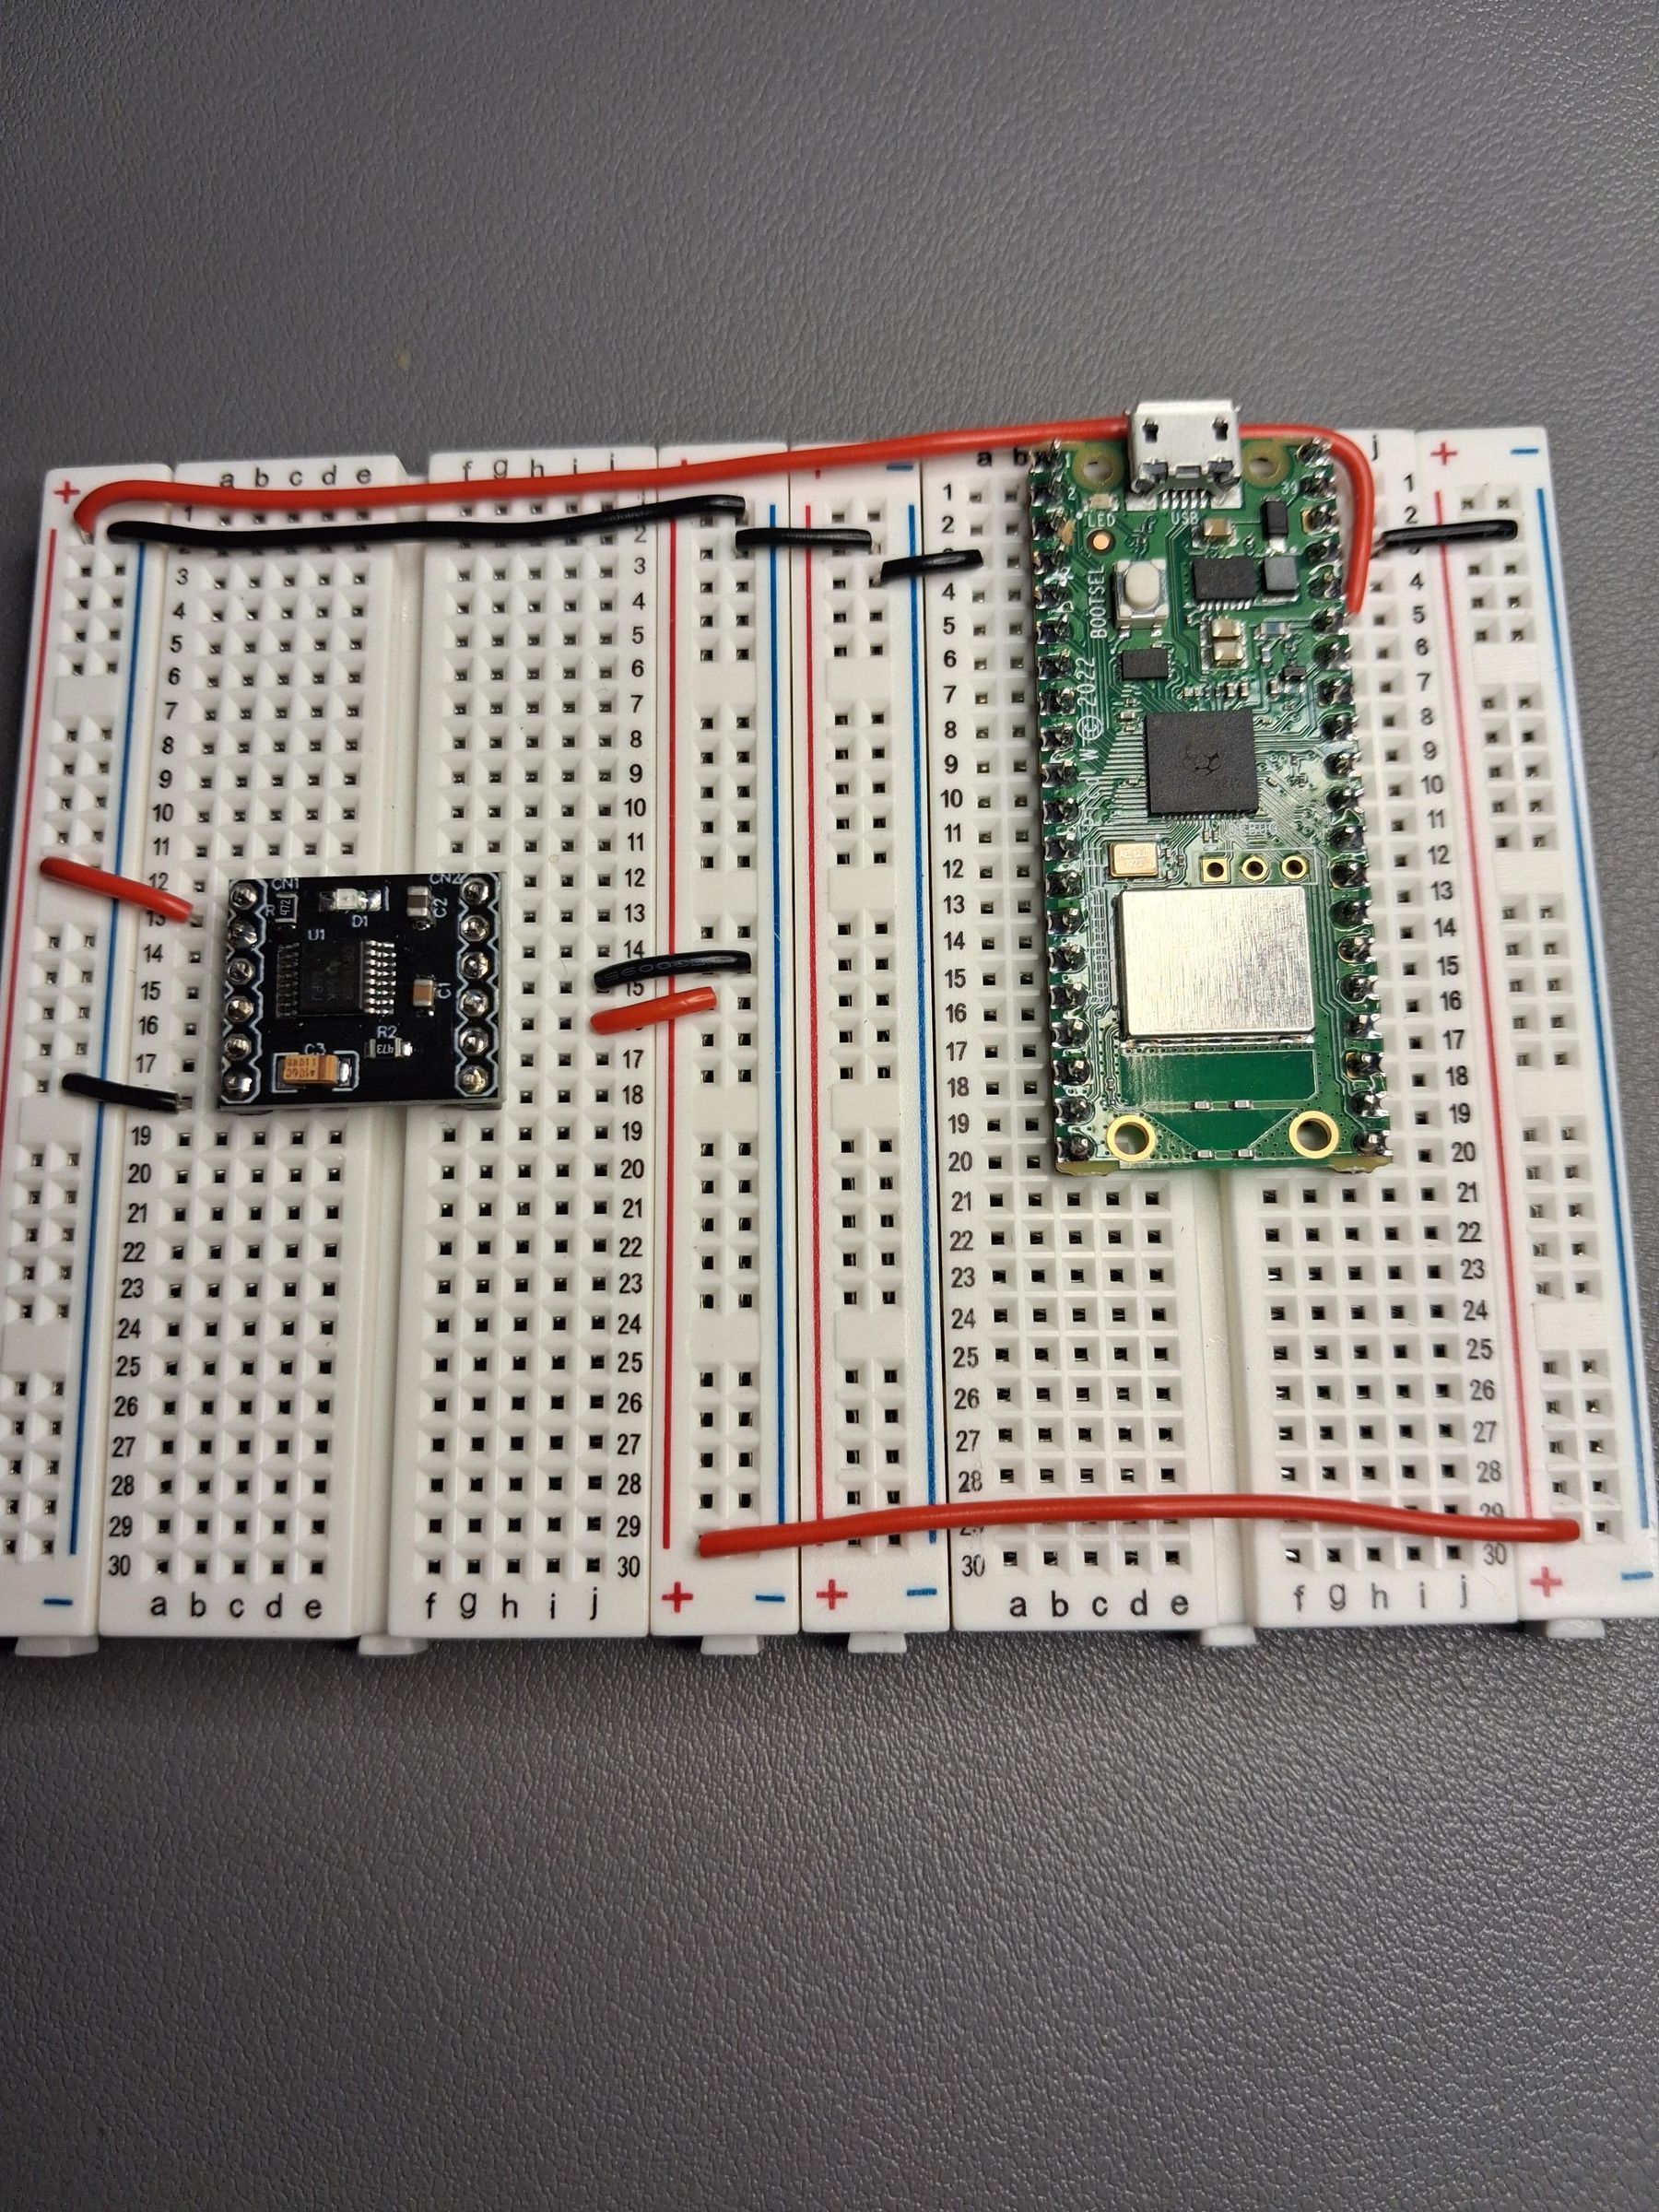
连接逻辑电平:将电机驱动器的 EEP 引脚连接到 3.3V,ULT 引脚连接到地。有 1 张图,建议查看原步骤图片确认。
步骤 5:Connect Pico Logic to Motor Driver
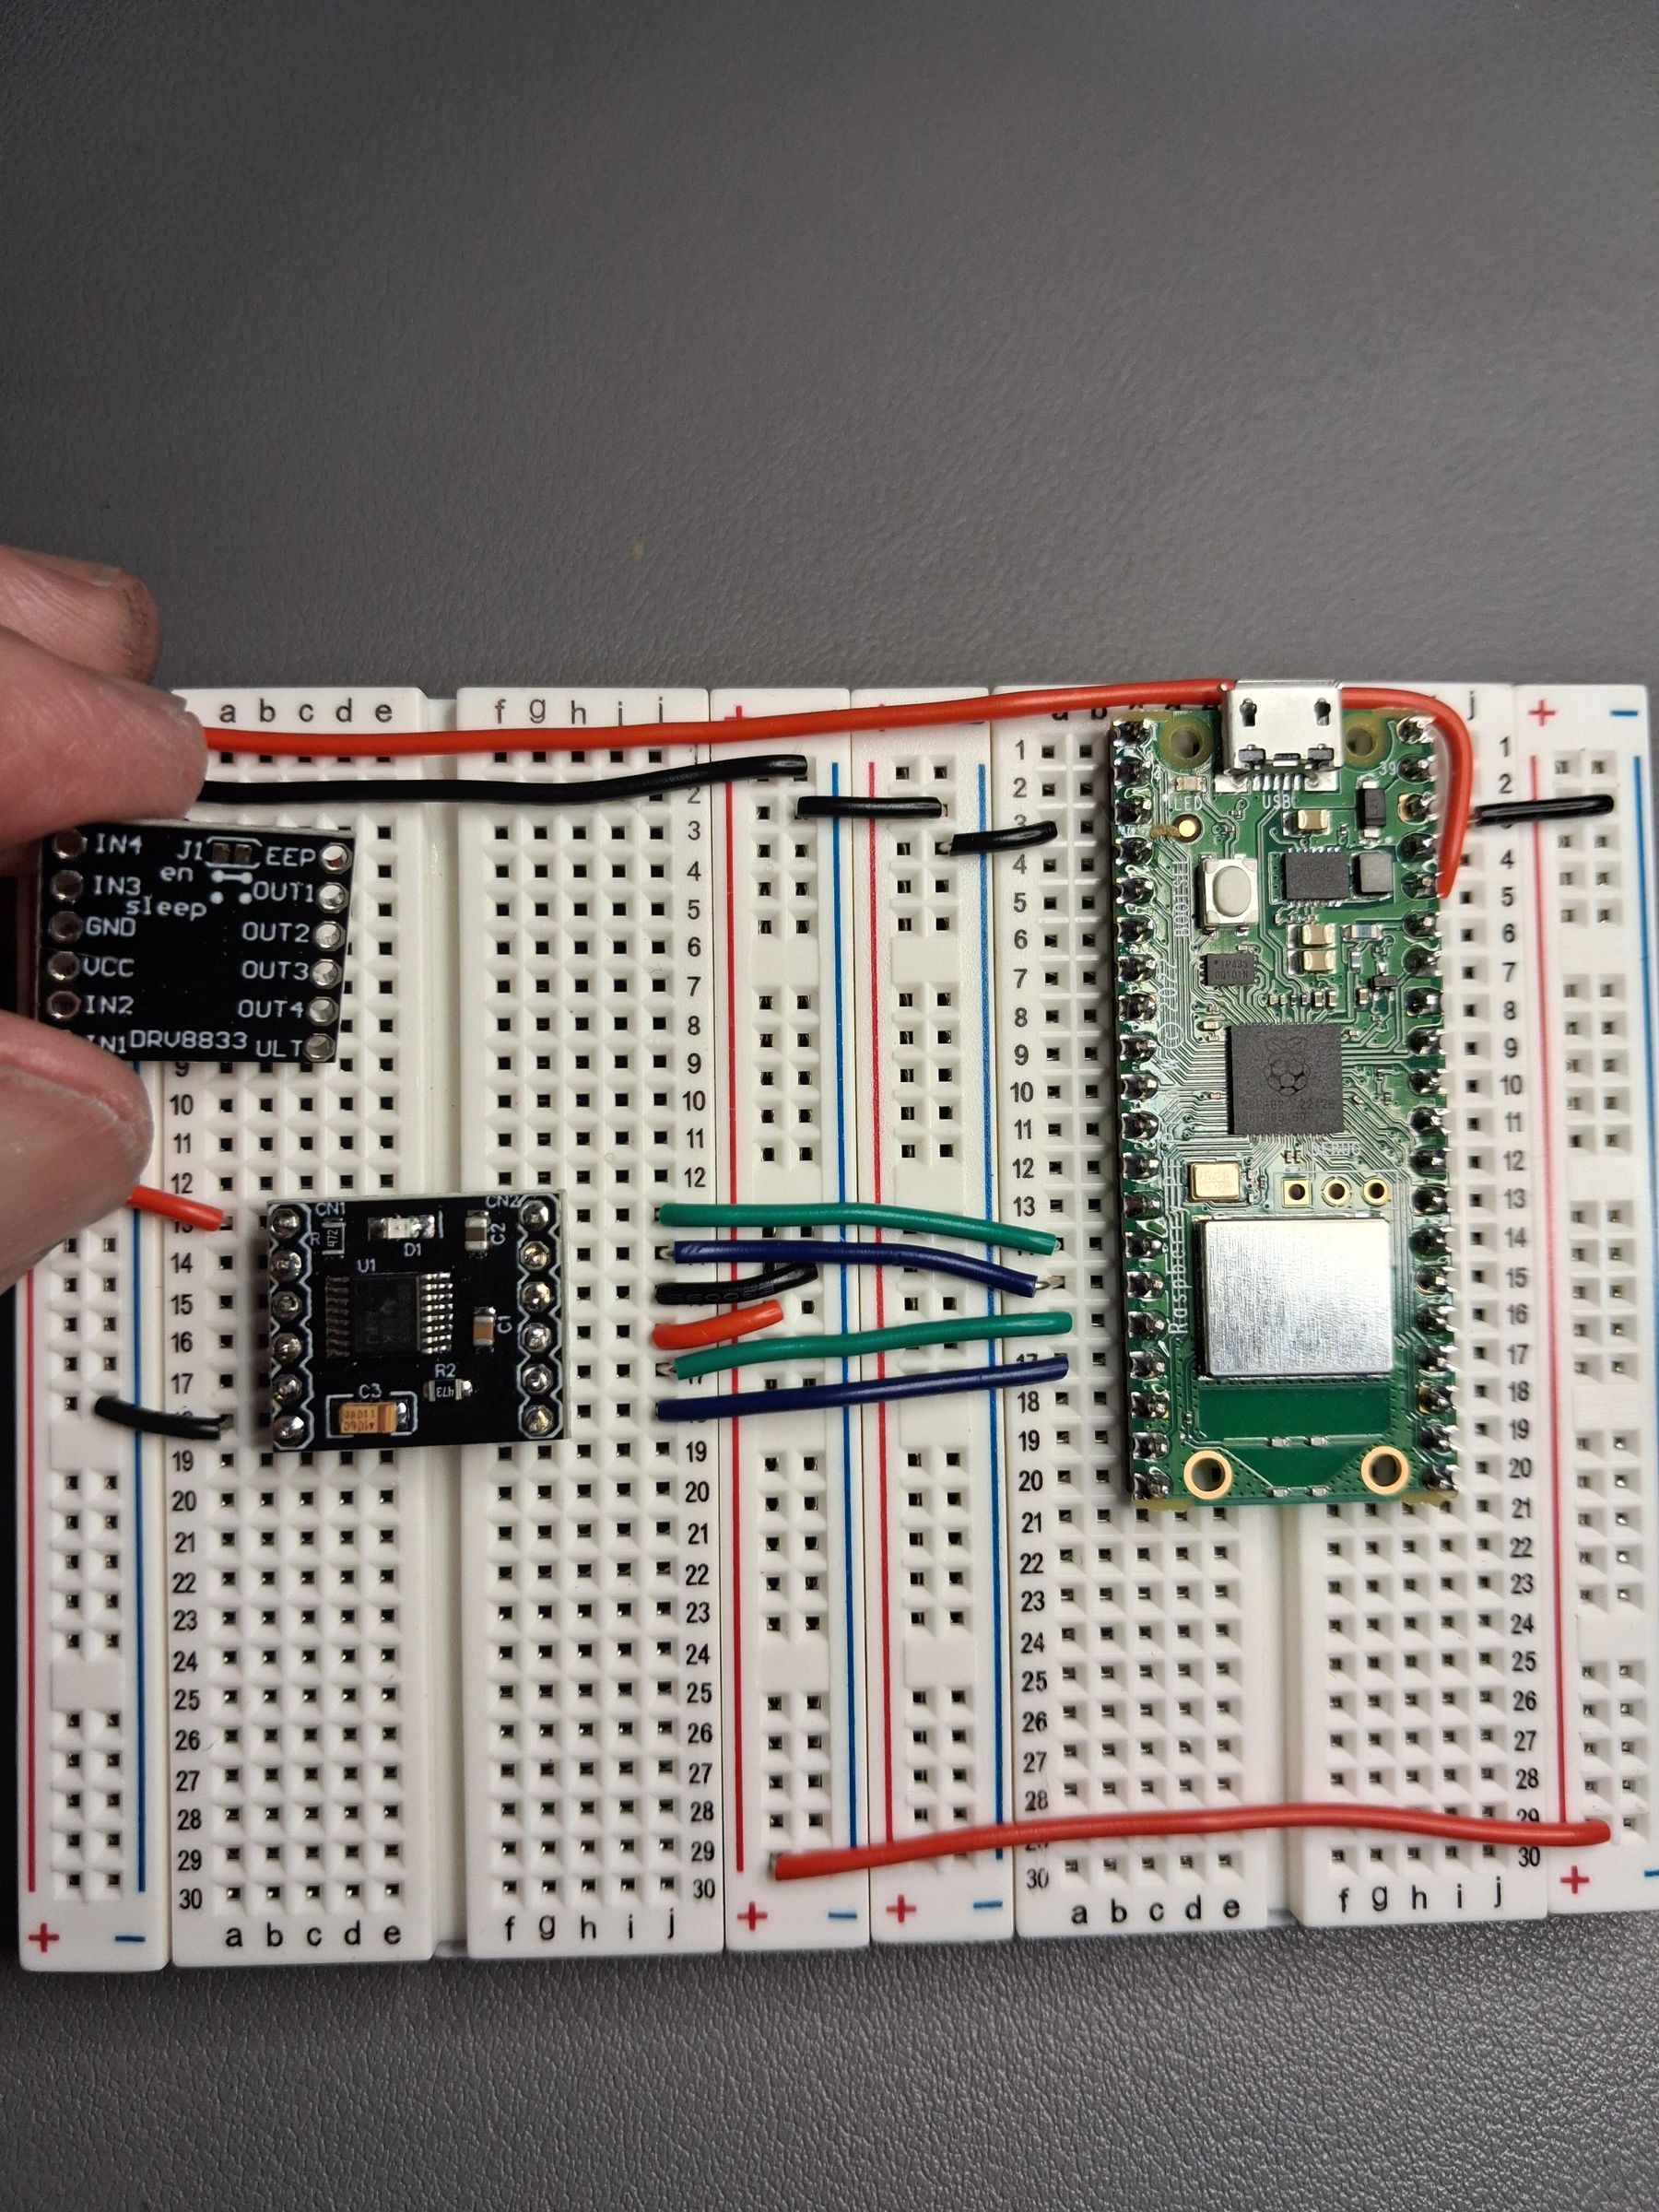
添加 buzzer:将 buzzer 插入面包板,确保其引脚与面包板的引脚对齐。有 2 张图,建议查看原步骤图片确认。
步骤 6:Add Buzzer
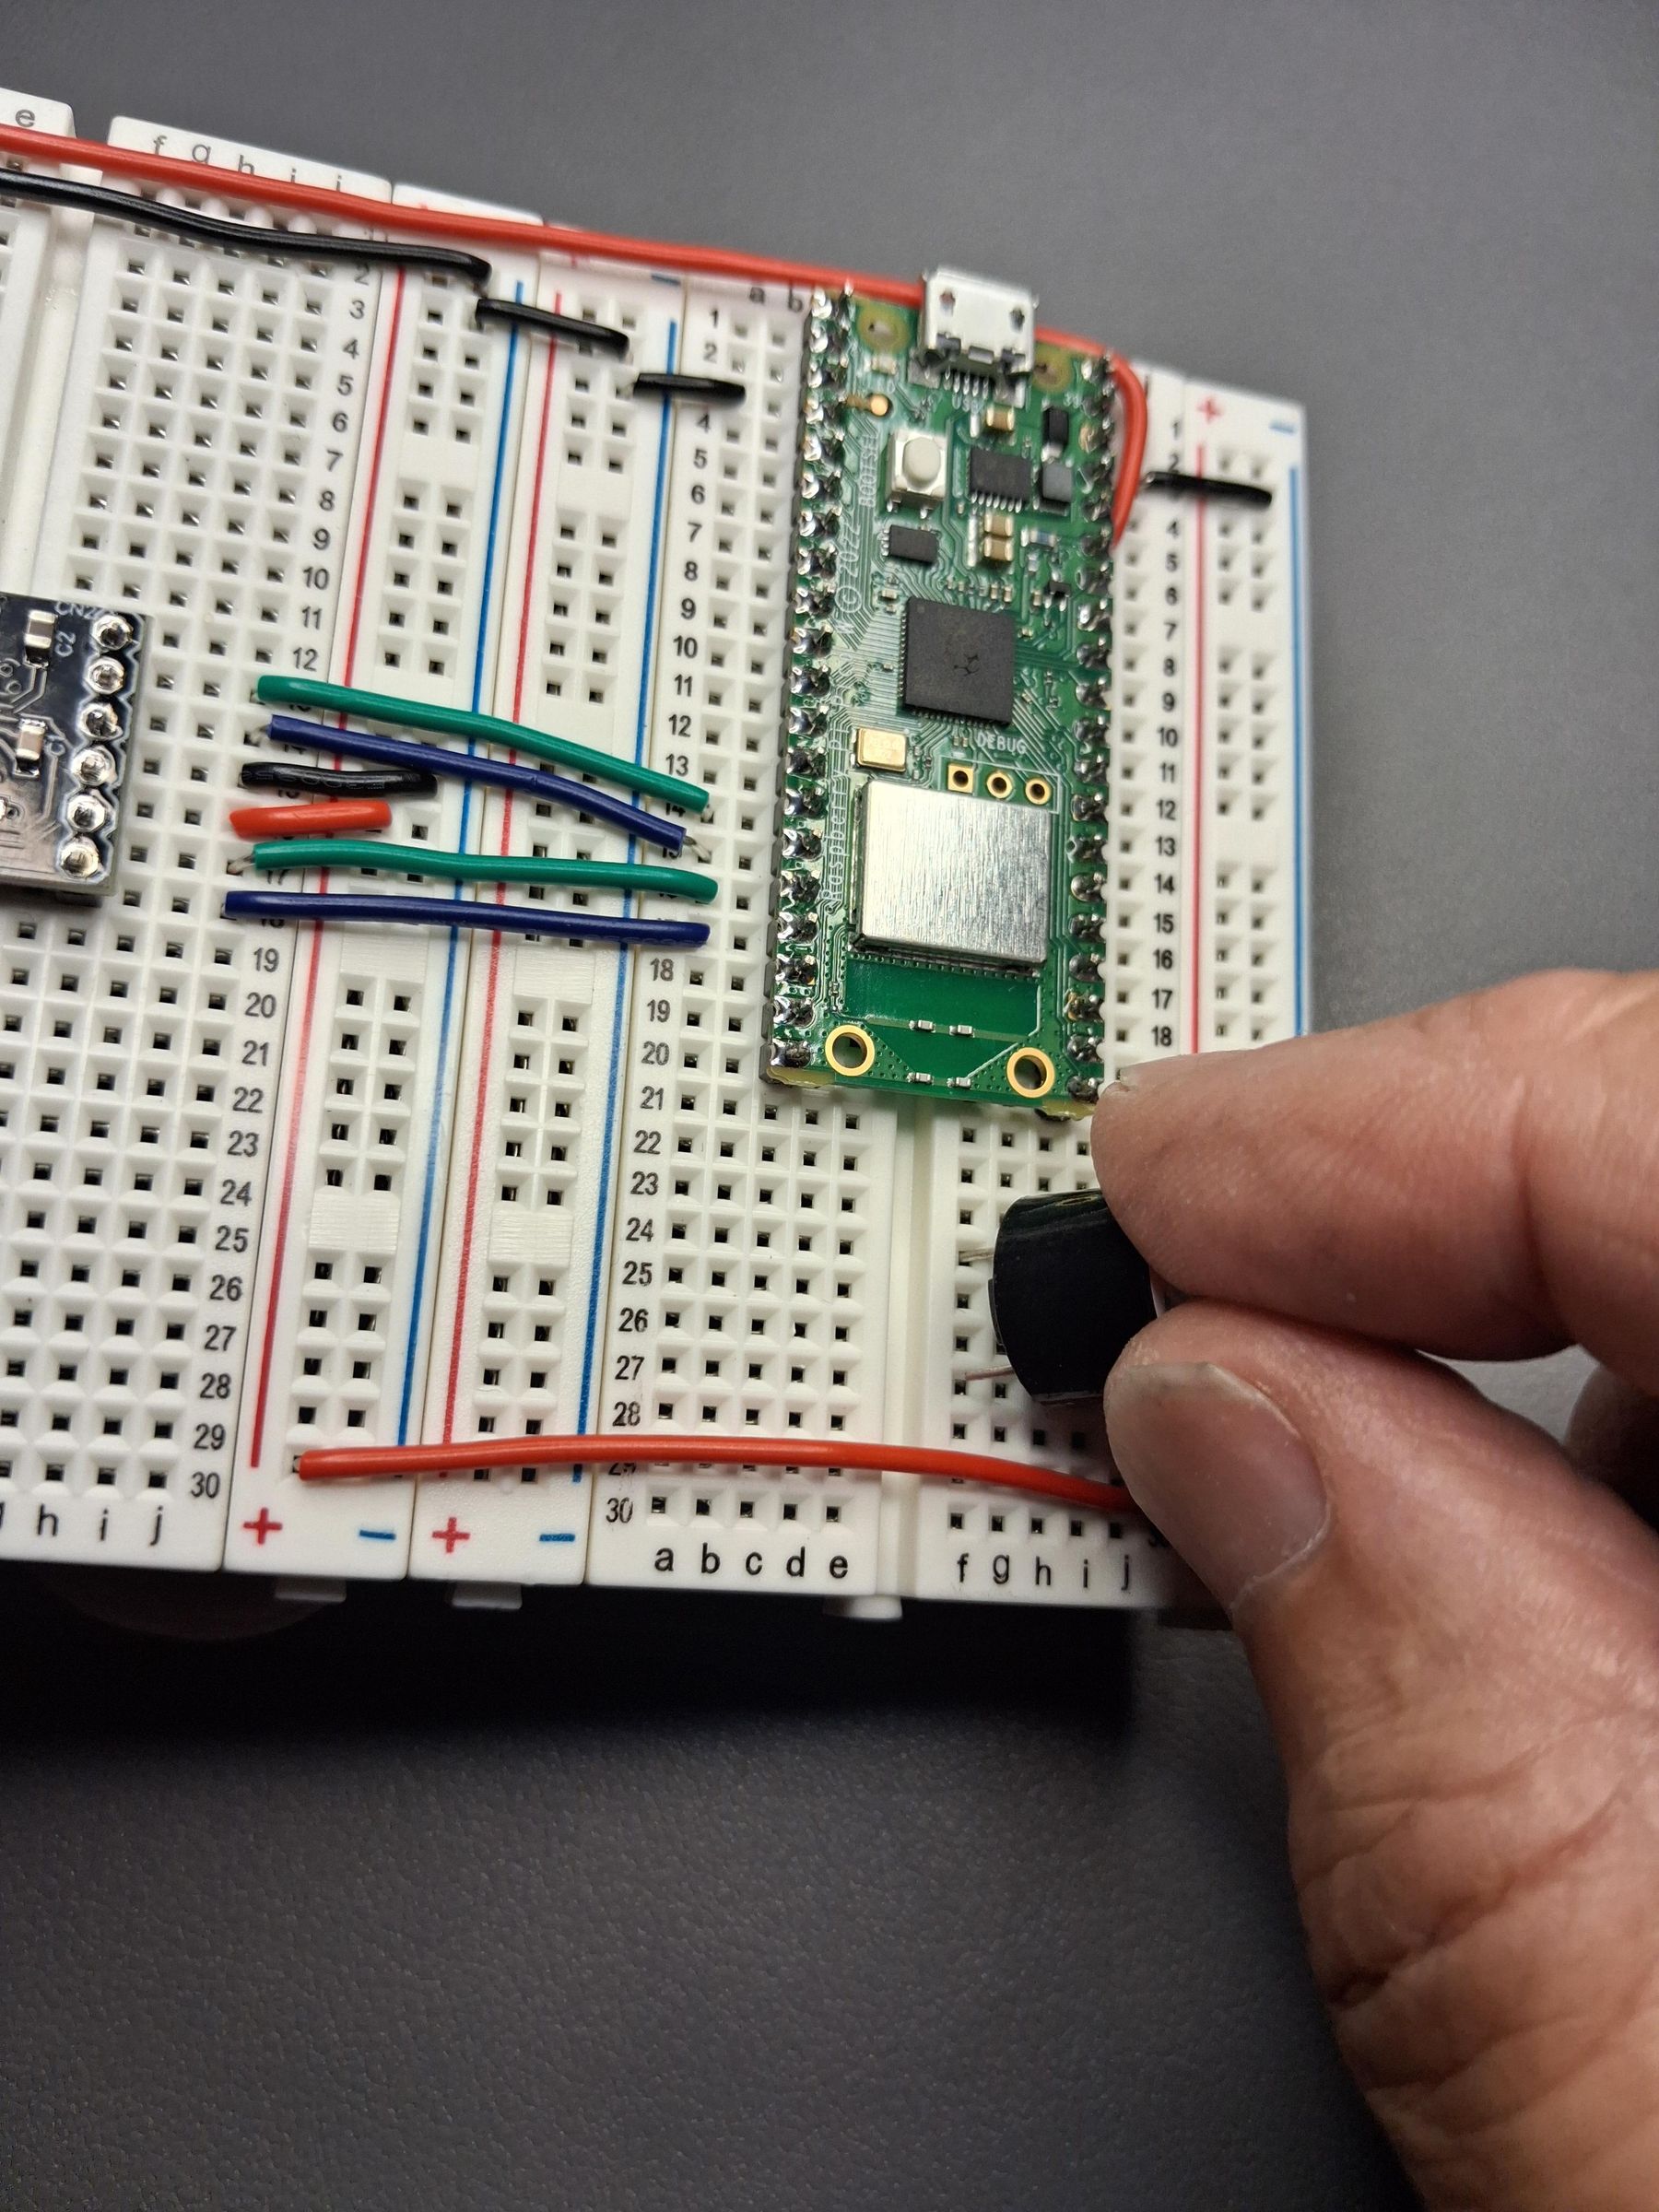
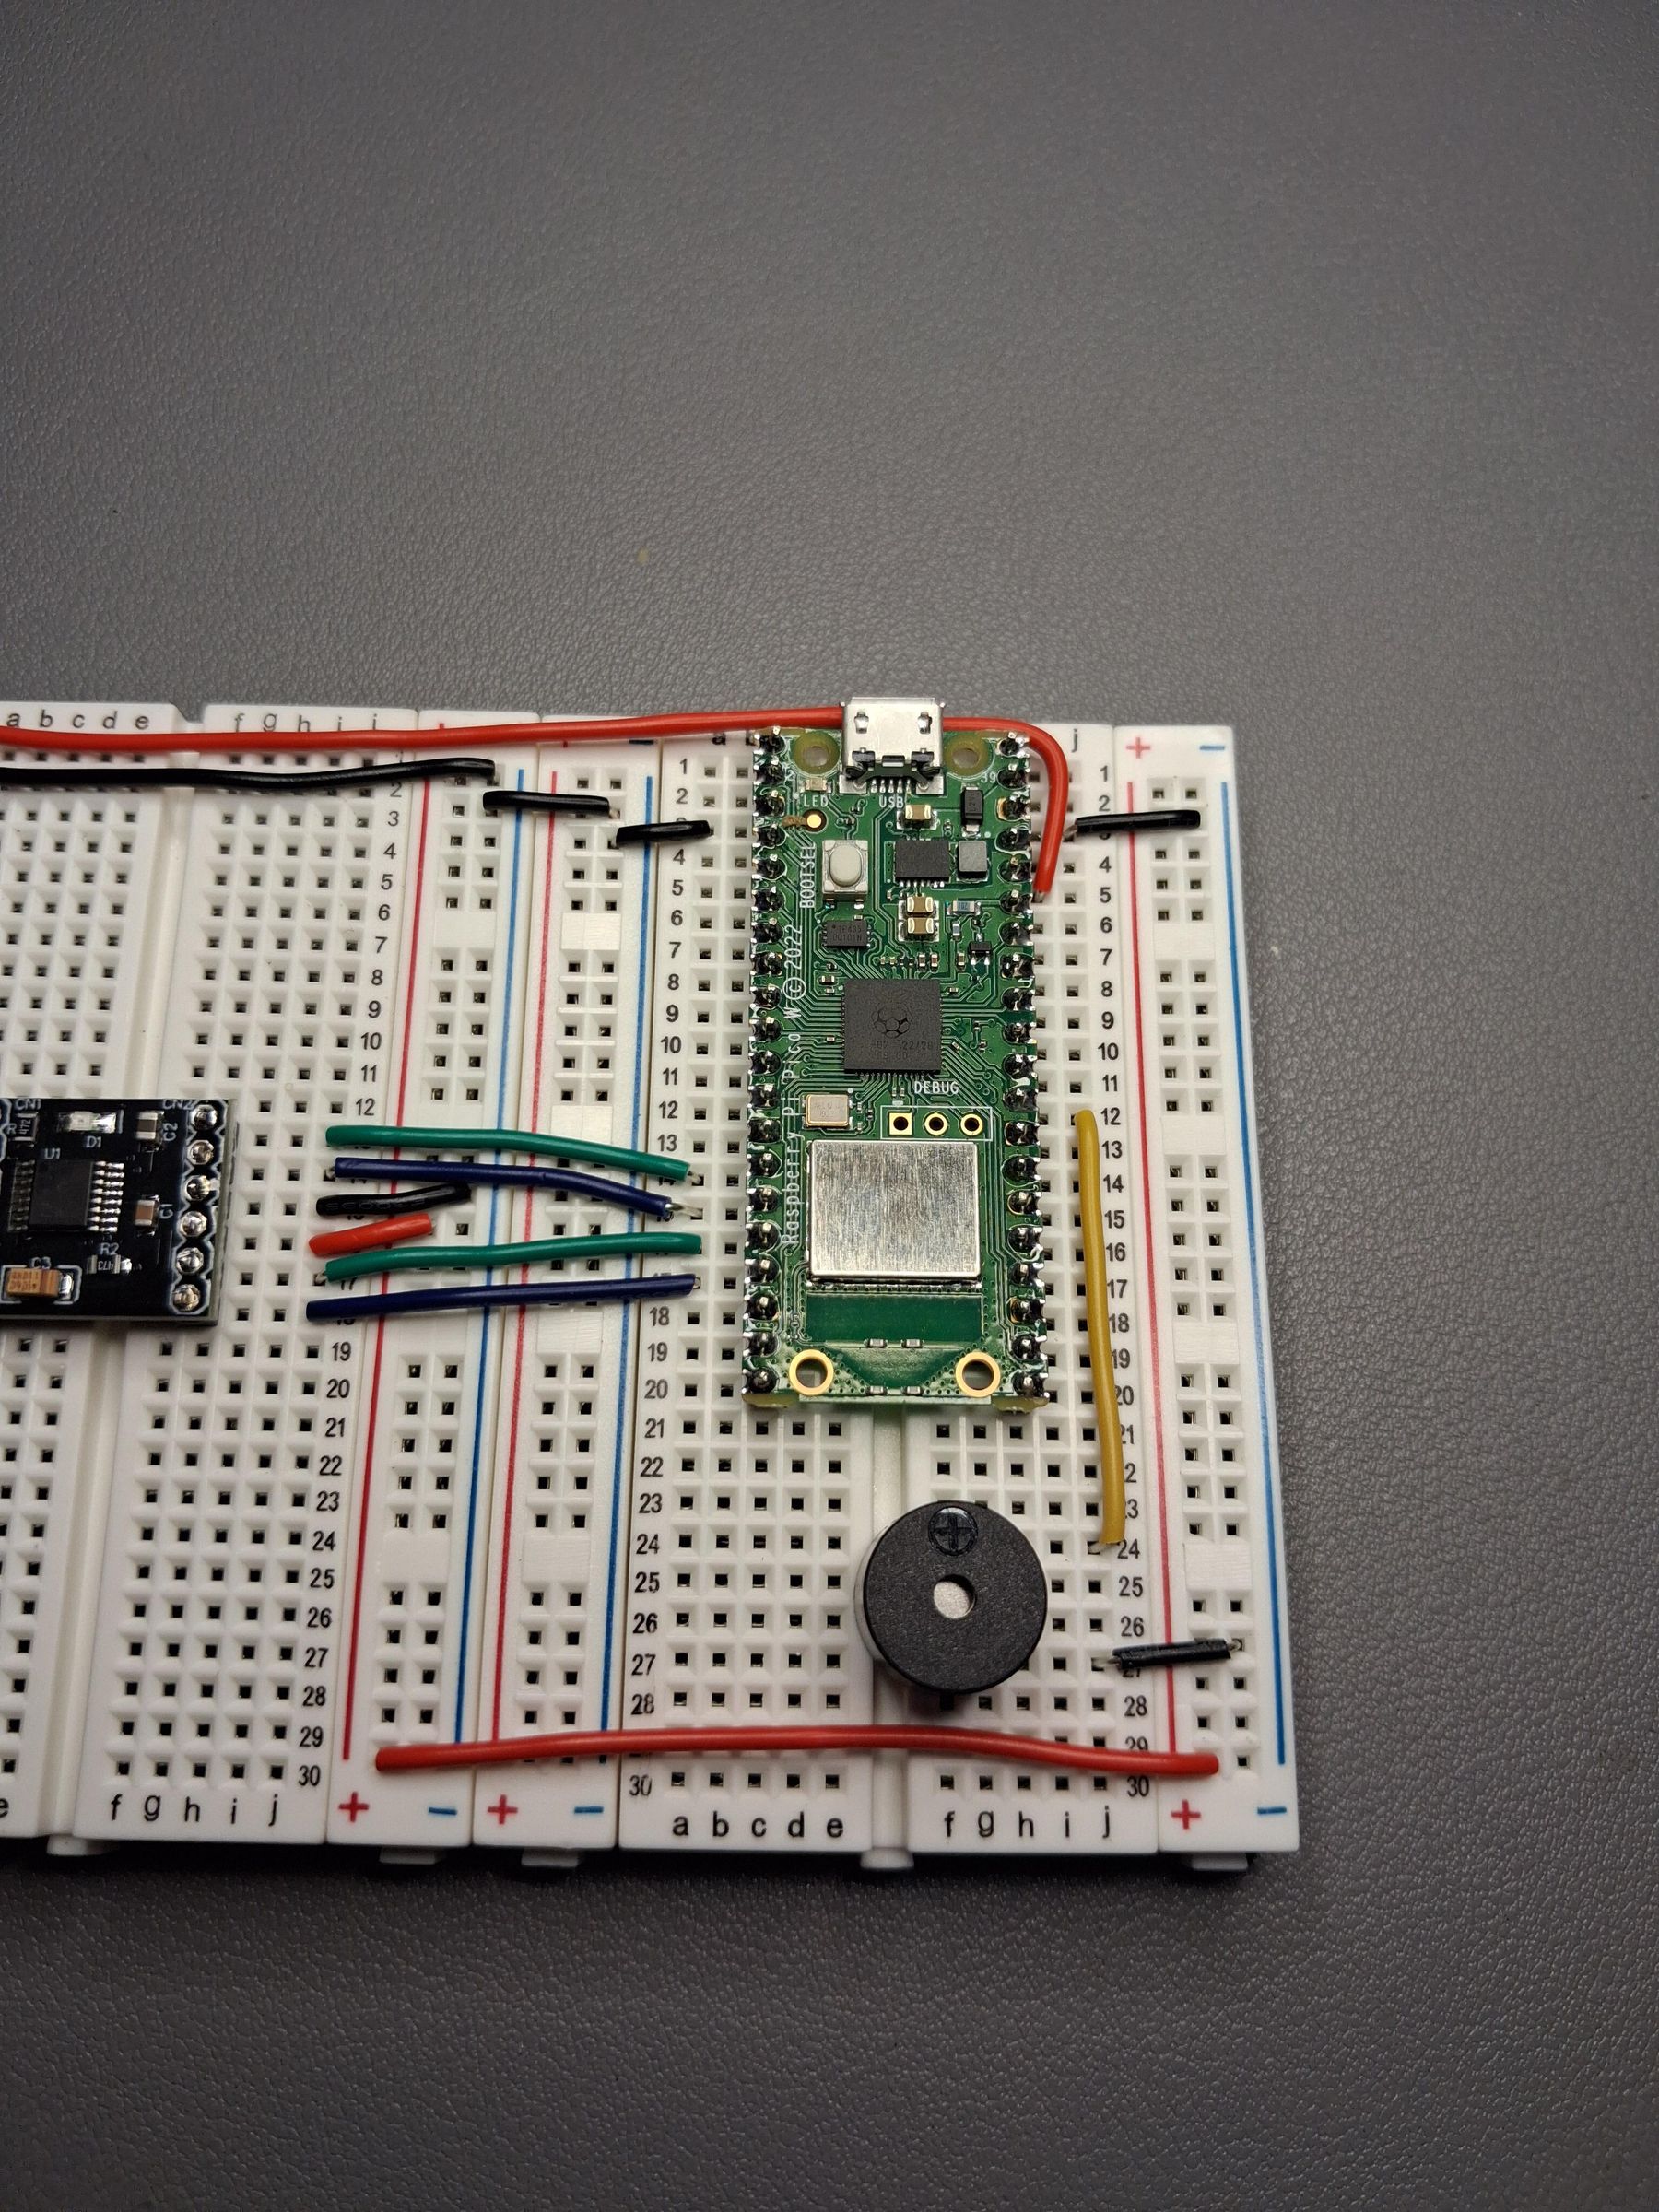
添加 LED:将 LED 插入面包板,确保其引脚与面包板的引脚对齐。有 2 张图,建议查看原步骤图片确认。
步骤 7:Add LED
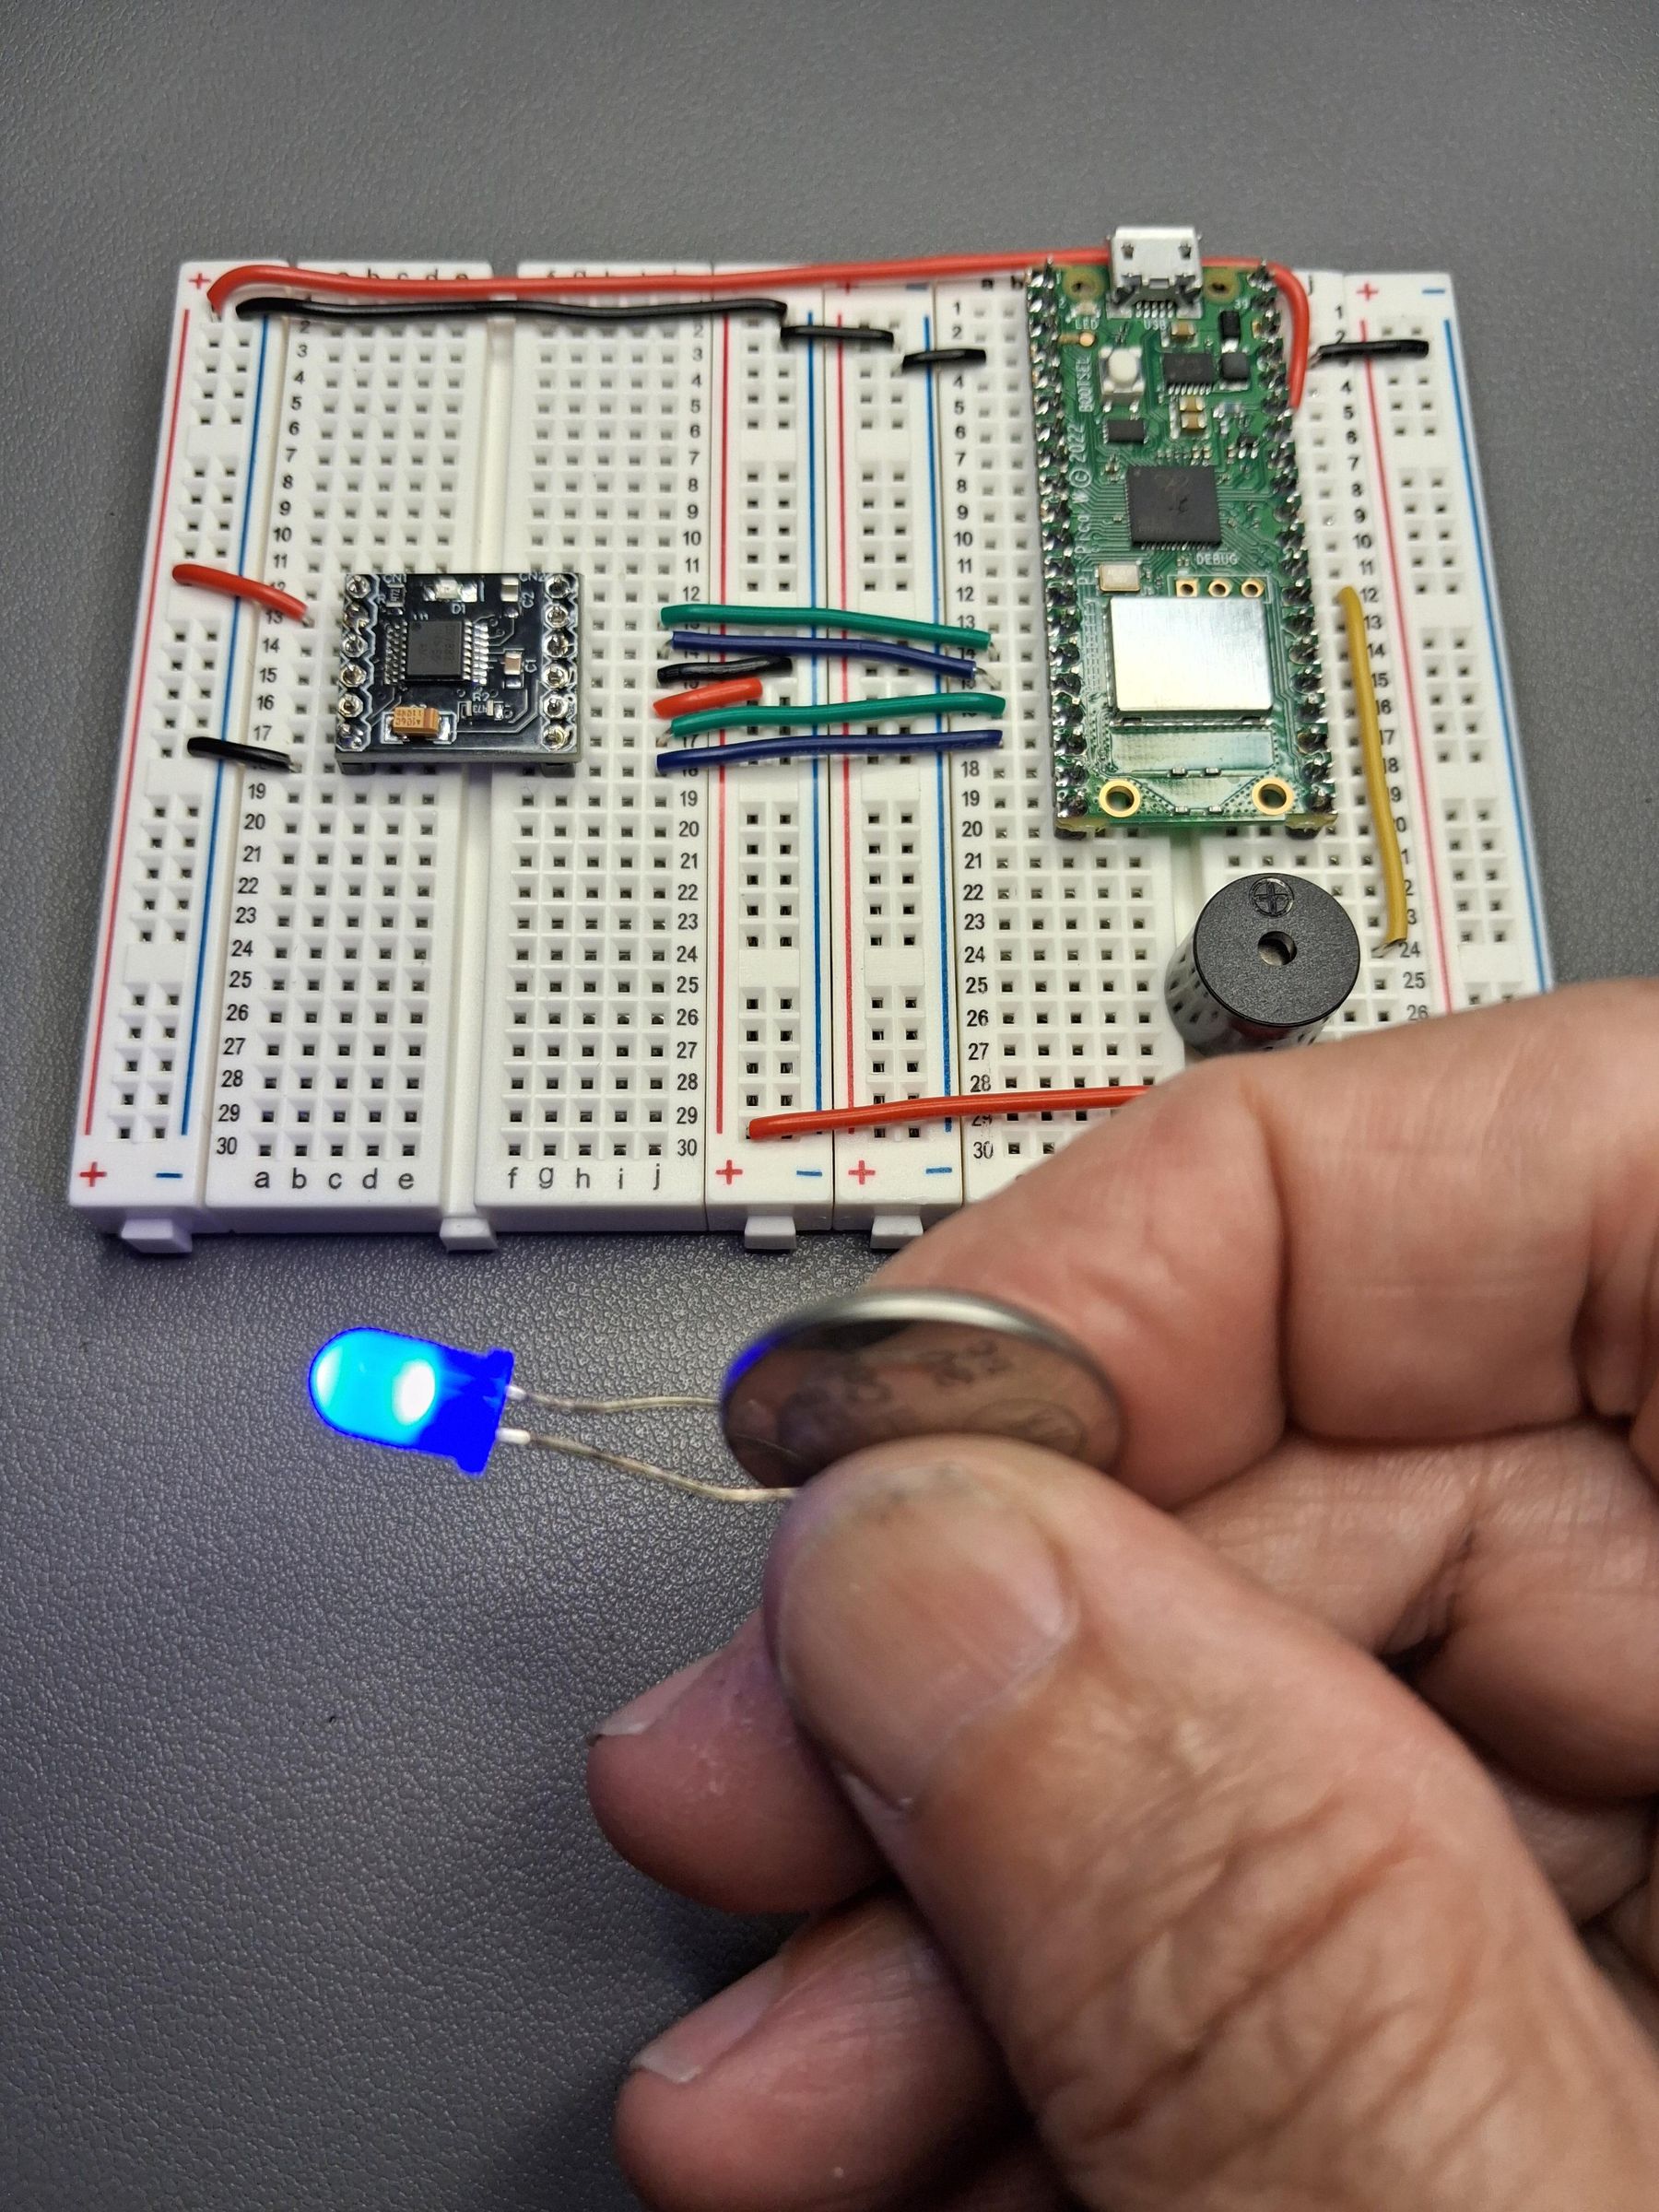
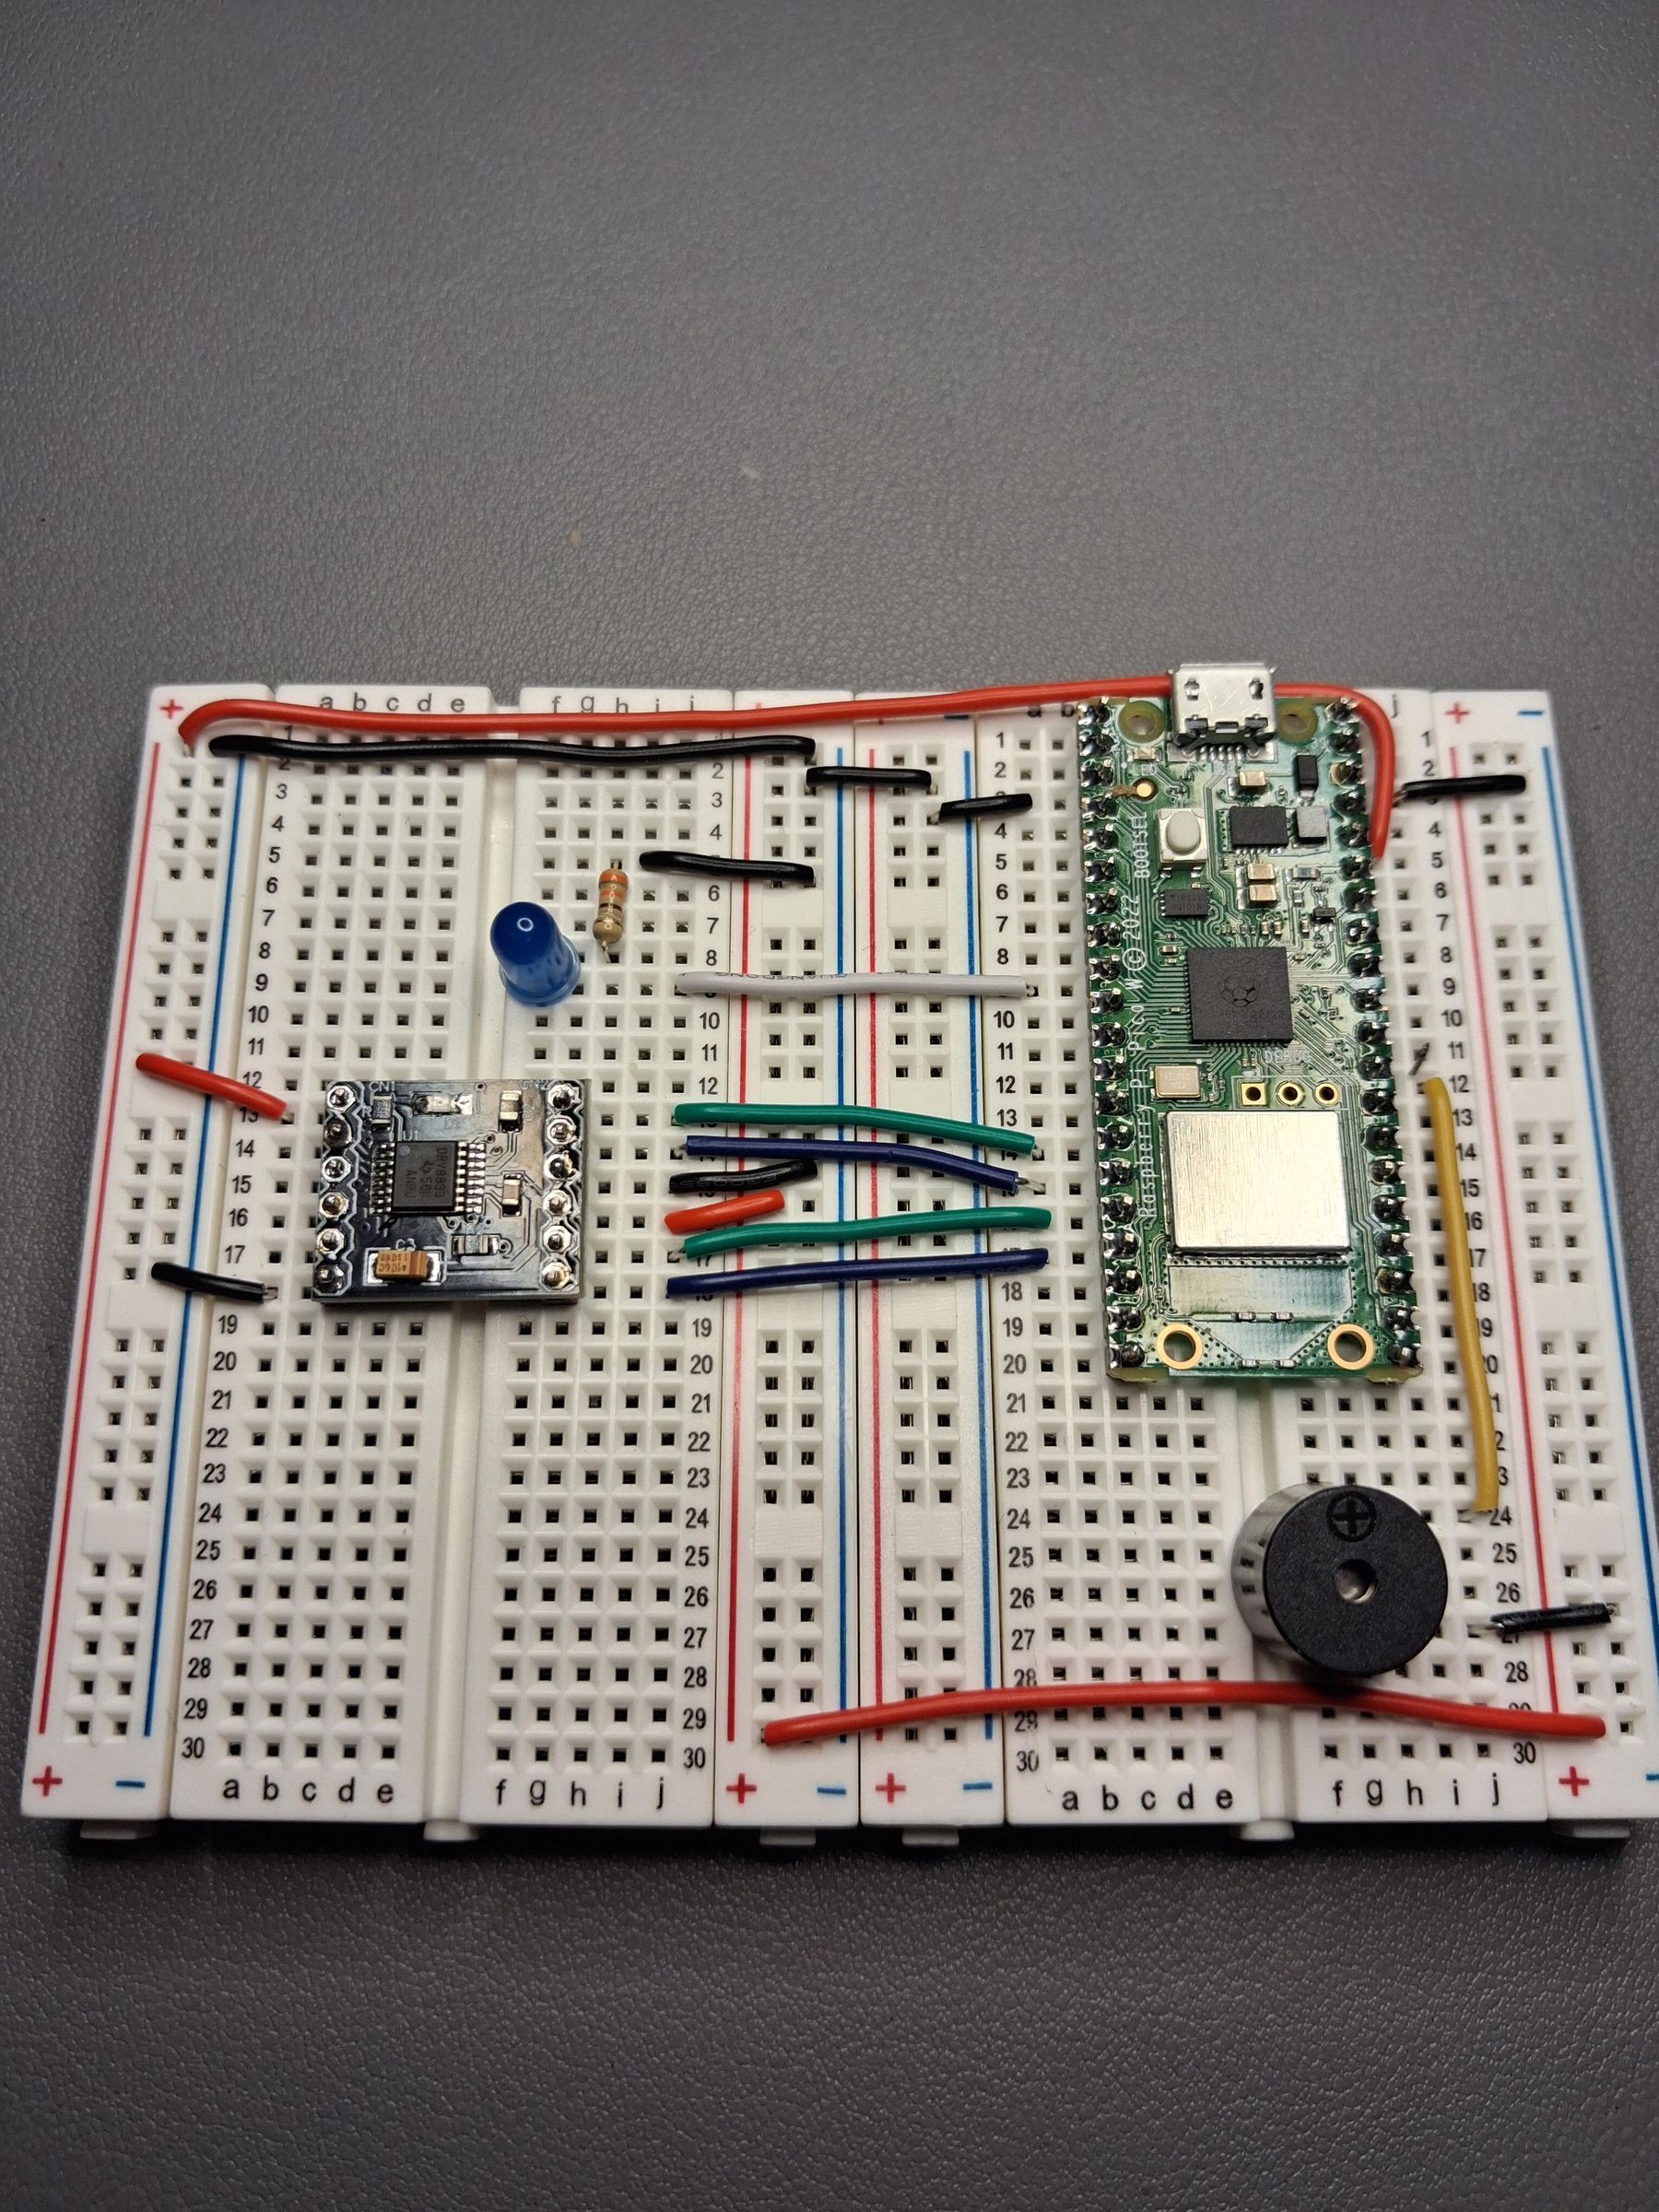
原文这一节主要是作者的补充说明、经验记录或总结,自动稿不直接搬运原文。复刻时请打开原步骤链接查看图片、上下文和作者原说明,并把这一节当作最终检查或背景参考。
制作提醒
- 安全注意事项:在制作过程中,需要注意电路连接的正确性和安全性,避免短路和电击。
- 调试方法:使用万用表检查电路连接的正确性和安全性,调试电机和其他元件的工作状态。
- 校准方法:根据电机和其他元件的参数,进行相应的校准和调整。
- 成品测试:测试 BaseBot 的移动和控制功能,检查其工作状态和安全性。
验收与排错
- 验收步骤:检查电路连接的正确性和安全性,确保所有元件和工具都备齐。
- 排错步骤:使用万用表检查电路连接的正确性和安全性,排除电机和其他元件的故障。
- 电机测试:测试电机的工作状态,检查其转速和方向。
- 安全测试:测试 BaseBot 的安全性,检查其工作状态和安全性。
可选改造
- 可选改造:添加传感器和执行器,实现 BaseBot 的自动化控制和交互功能。
- 延伸玩法:使用 BaseBot 进行机器人竞赛和挑战,测试其移动和控制功能。
- 升级改造:升级电机和其他元件,提高 BaseBot 的性能和安全性。
阅读提示
这篇中文内容用于快速判断项目是否值得进一步阅读和复刻。涉及精确尺寸、电路连接、安全操作、图纸和图片细节时,请以 Instructables 原文为准:https://www.instructables.com/ORBIT-Build-a-Breadboard-BaseBot-Circuit/