电路项目 · 2026/10/12
可控高达机器人(RX-78-2)制作指南
可控高达机器人(RX-78-2),16通道伺服控制板,9个伺服电机,3D打印机,热熔胶枪
本文是基于 Instructables 公开项目生成的中文制作指南,不转载原文全文。完整图片、图纸、精确尺寸、评论和作者原说明请访问原文链接。
可控高达机器人(RX-78-2)制作指南
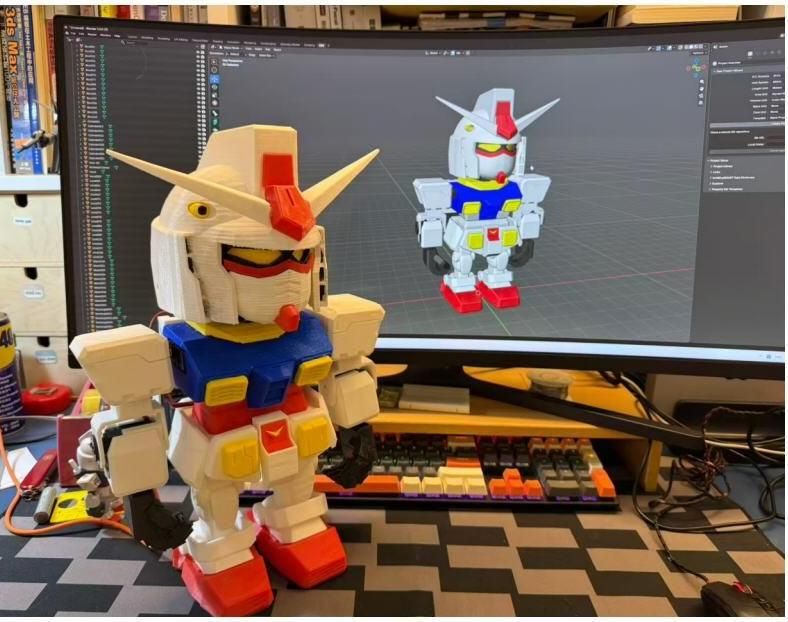
项目概览
本项目旨在制作一个可控的高达机器人,通过使用16通道伺服控制板和9个伺服电机来实现高达的头部、腰部和手部的转动。适合对机器人和DIY项目感兴趣的人群。核心原理是通过伺服电机和控制板来实现高达的各个部位的转动。准备方式包括设计和打印3D模型、准备电子材料、组装和安装伺服电机等。制作顺序按照设计、打印、组装、安装和调试的顺序进行。关键风险包括伺服电机的安装和调试、电路的设计和连接等。需要查原图的地方包括伺服电机的安装位置、电路的连接方式等。可以按自己的材料调整的地方包括伺服电机的选择、电池的选择等。建议在制作过程中注意安全,确保电路的正确连接和伺服电机的正确安装。
基本信息
- 原文标题:Building a Cute and Controllable Gundam (RX-78-2)
- 原作者:dinochen1983
- 来源板块:电路
- 原发布时间:2026-10-11 10:30:45.0
- 原文链接:https://www.instructables.com/Building-a-Cute-and-Controllable-Gundam-RX-78-2/
- 难度判断:进阶,需要一定的电子和机械知识
- 原项目步骤数:6
- 原项目图片数:16
- Instructables 浏览数:13
- Instructables 收藏数:0
- 原项目许可:by-nc-sa
开始前准备
- 开始前,需要准备一个工作台和必要的工具,包括热熔胶枪、螺丝刀等。
- 需要校准3D打印机和热熔胶枪,确保它们的正常工作。
- 需要准备安全装备,包括手套和安全眼镜等。
- 需要确认原图和设计文件,确保理解项目的要求和细节。
材料与工具
- 16通道伺服控制板,用于控制伺服电机的转动
- 9个伺服电机,用于实现高达的头部、腰部和手部的转动
- 6个1.2V电池,用于为伺服电机供电
- 3D打印机,用于打印高达的3D模型
- 热熔胶枪,用于组装和安装伺服电机
可操作步骤
步骤 1:3D-Design
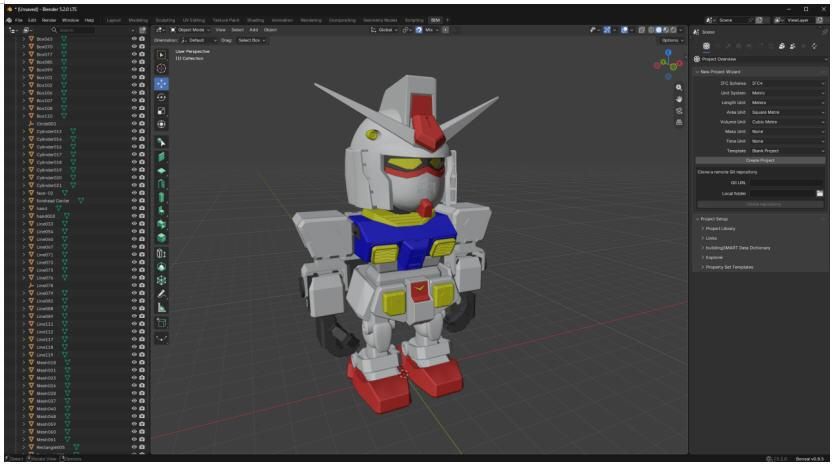
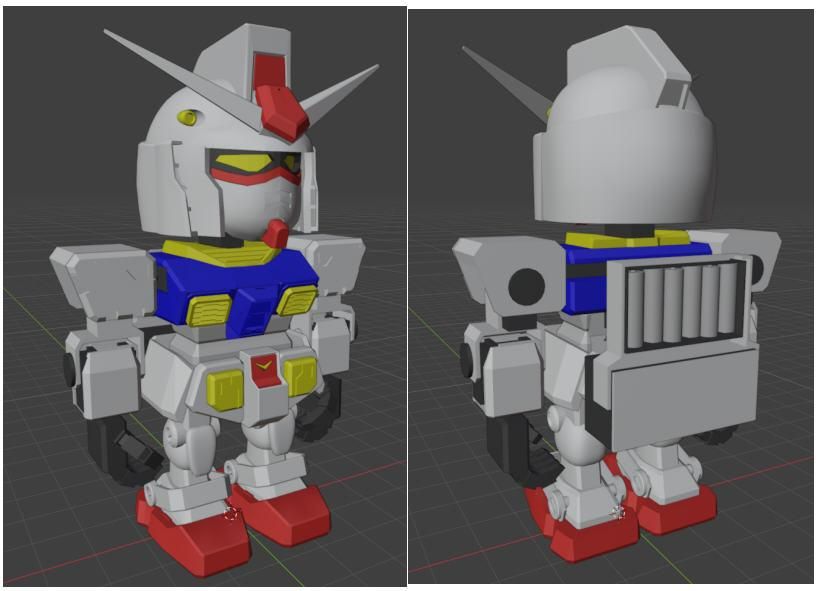
设计和打印3D模型,需要使用Blender软件来设计高达的3D模型,并使用3D打印机来打印。有2张图,需要查看原步骤图片确认。
- 原步骤链接:https://www.instructables.com/Building-a-Cute-and-Controllable-Gundam-RX-78-2/step1/3D-Design/
步骤 2:Servos
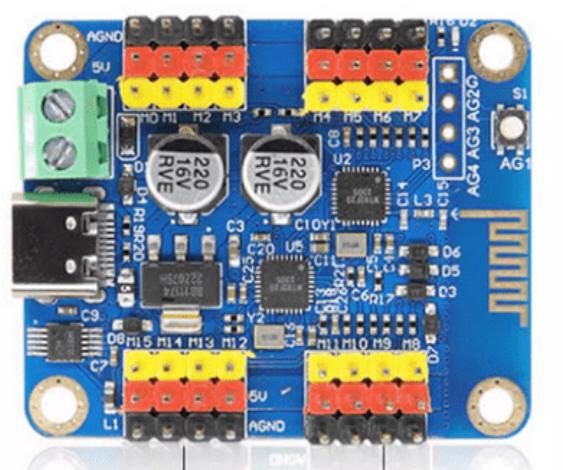
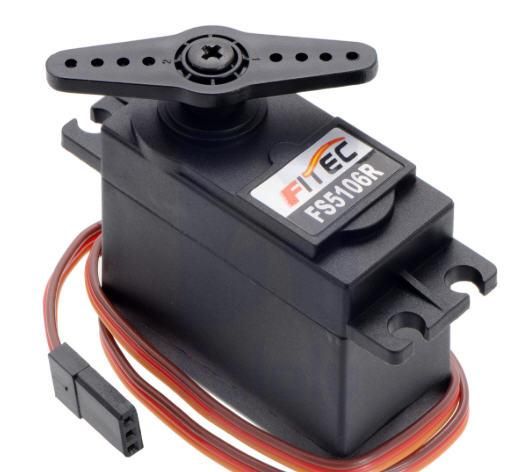
准备电子材料,需要准备16通道伺服控制板、9个伺服电机和6个1.2V电池等。有3张图,需要查看原步骤图片确认。
步骤 3:3D Print
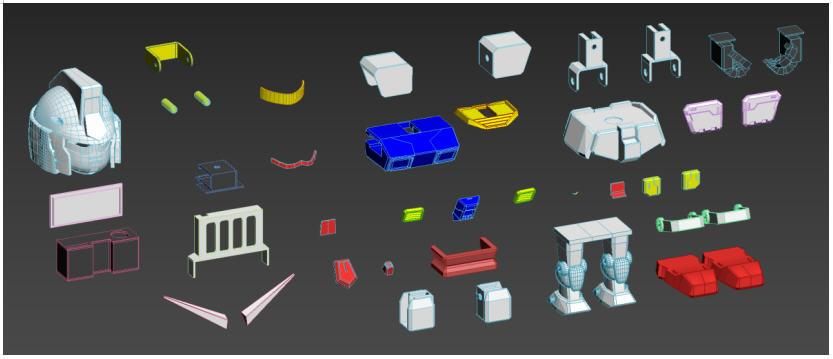
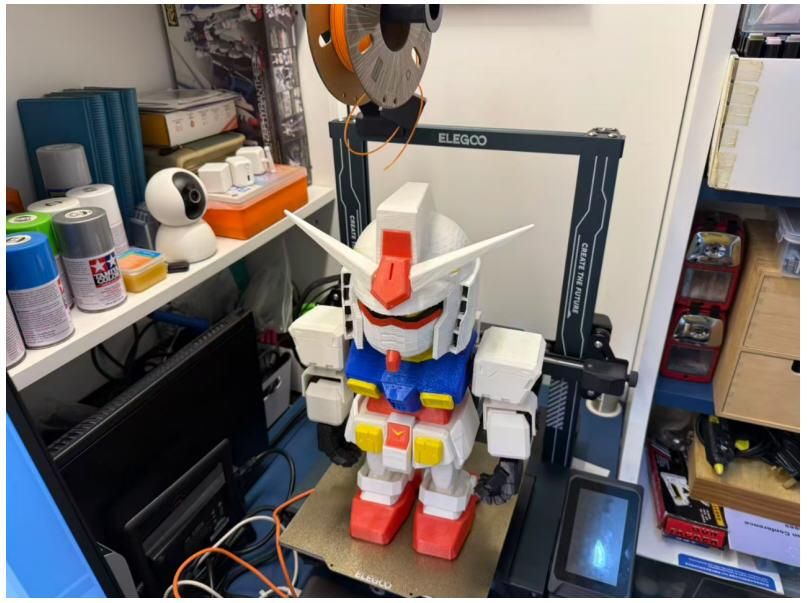
组装和安装伺服电机,需要使用热熔胶枪来组装和安装伺服电机。有2张图,需要查看原步骤图片确认。
步骤 4:Assemble
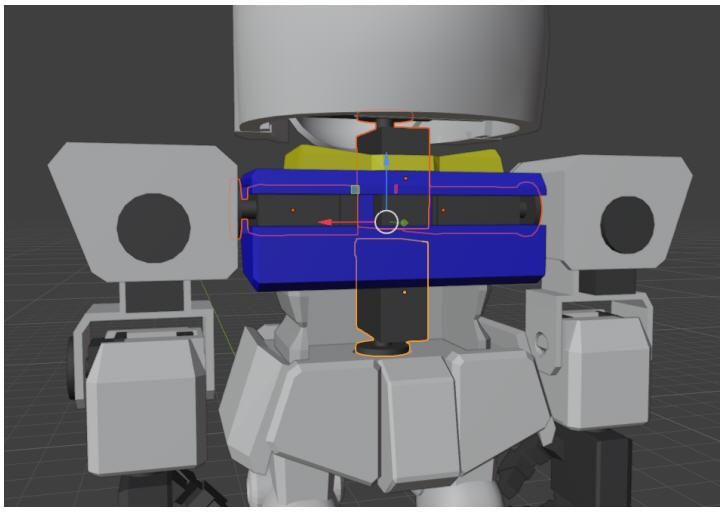
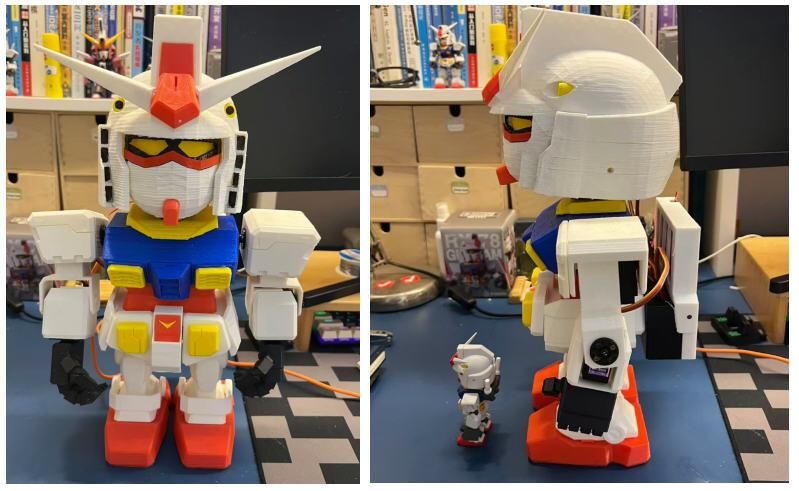
设计和生产电子电路,需要设计和连接伺服电机和控制板的电路。有3张图,需要查看原步骤图片确认。
步骤 5:Wired
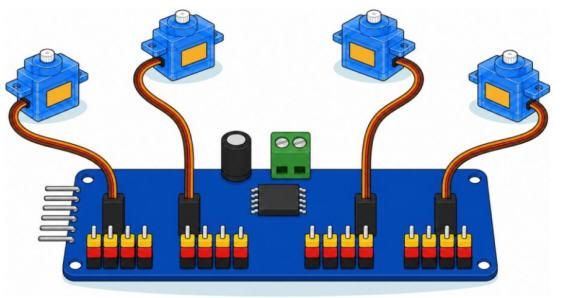
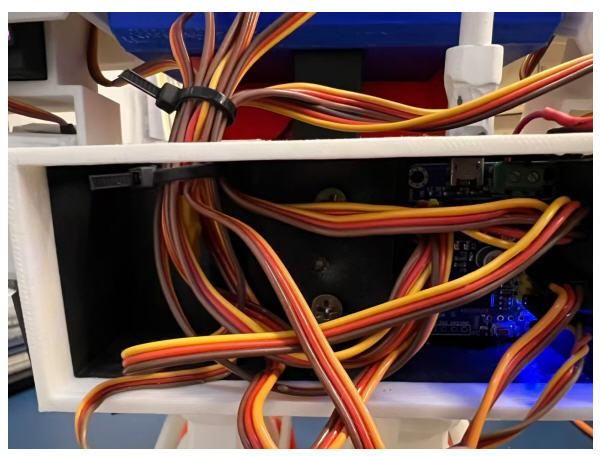
原文这一节主要是作者的补充说明、经验记录或总结,自动稿不直接搬运原文。复刻时请打开原步骤链接查看图片、上下文和作者原说明,并把这一节当作最终检查或背景参考。
步骤 6:Video
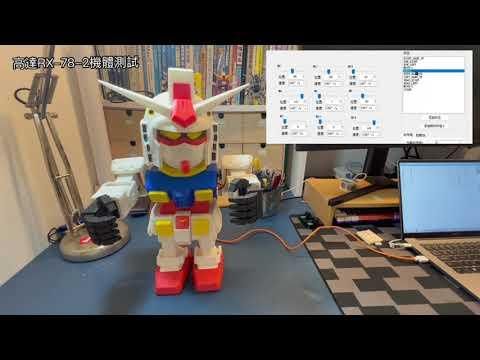
Keep making. Keep learning.
制作提醒
- 安全注意事项,需要注意电路的正确连接和伺服电机的正确安装,避免电击和其他安全风险。
- 调试和校准,需要调试和校准伺服电机和控制板,确保它们的正常工作。
- 成品测试,需要测试高达的各个部位的转动,确保它们的正常工作。
- 常见问题,需要注意伺服电机的安装和调试、电路的设计和连接等问题,避免错误和故障。
验收与排错
- 验收和排错,需要检查高达的各个部位的转动,确保它们的正常工作。
- 检查电路的正确连接和伺服电机的正确安装,避免电击和其他安全风险。
- 检查伺服电机的转动范围和速度,确保它们的正常工作。
- 检查控制板的工作状态,确保它的正常工作。
可选改造
- 可以添加更多的伺服电机和控制板,实现高达的更多部位的转动。
- 可以使用不同的材料和设计,实现高达的个性化定制。
- 可以添加传感器和其他电子元件,实现高达的自动化和智能化。
阅读提示
这篇中文内容用于快速判断项目是否值得进一步阅读和复刻。涉及精确尺寸、电路连接、安全操作、图纸和图片细节时,请以 Instructables 原文为准:https://www.instructables.com/Building-a-Cute-and-Controllable-Gundam-RX-78-2/